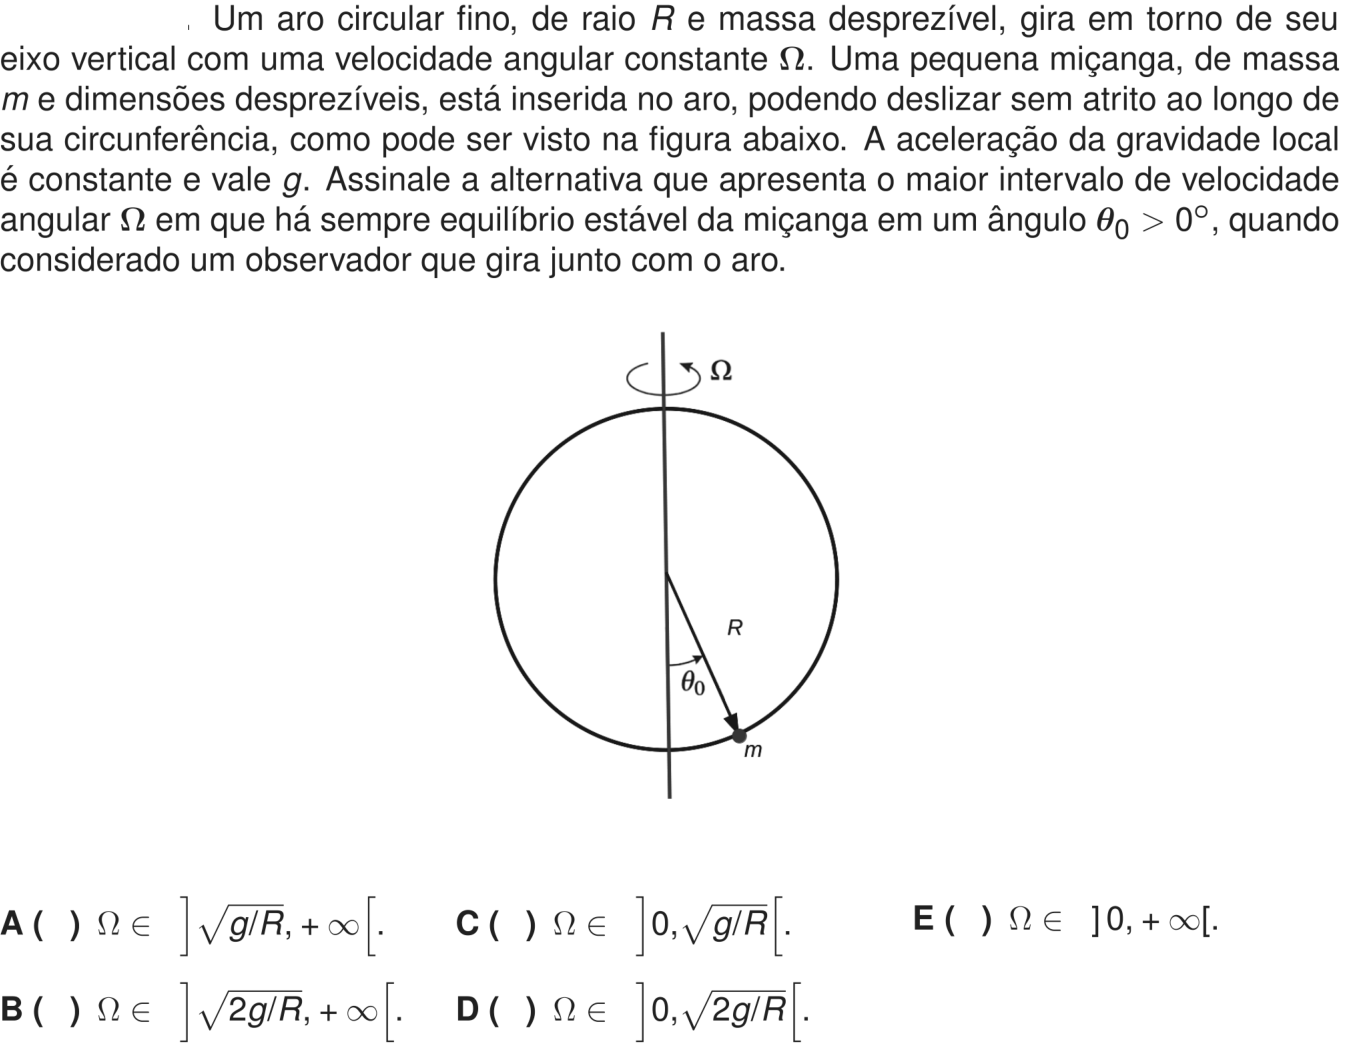
Para determinar o intervalo de velocidade angular \Omega em que existe equilíbrio estável em um ângulo \theta_0 > 0^\circ, analisamos a dinâmica da miçanga a partir do referencial que gira junto com o aro.
1. Energia Potencial Efetiva
Tomando a origem no centro do aro de raio R e medindo o ângulo \theta a partir da linha vertical inferior, a posição vertical z e a distância r ao eixo de rotação são dadas por:
z = -R\cos\theta
r = R\sin\theta
No referencial não inercial girante, a energia potencial efetiva U_{\text{eff}}(\theta) inclui a energia potencial gravitacional e o potencial associado à força centrífuga fictícia:
U_{\text{eff}}(\theta) = U_{\text{grav}} + U_{\text{centrífuga}}
U_{\text{eff}}(\theta) = -mgR\cos\theta - \frac{1}{2}m\Omega^2 r^2 = -mgR\cos\theta - \frac{1}{2}m\Omega^2 R^2 \sin^2\theta
2. Condição de Equilíbrio
Os pontos de equilíbrio ocorrem onde a primeira derivada da energia potencial efetiva em relação a \theta é nula:
\frac{dU_{\text{eff}}}{d\theta} = mgR\sin\theta - m\Omega^2 R^2\sin\theta\cos\theta = mgR\sin\theta \left(1 - \frac{\Omega^2 R}{g}\cos\theta\right) = 0
Para encontrar um ângulo de equilíbrio \theta_0 > 0^\circ (logo, \sin\theta_0 \neq 0), devemos ter:
1 - \frac{\Omega^2 R}{g}\cos\theta_0 = 0 \implies \cos\theta_0 = \frac{g}{\Omega^2 R}
Como a função cosseno satisfaz \cos\theta_0 < 1 para \theta_0 > 0^\circ, a existência dessa solução exige que:
\frac{g}{\Omega^2 R} < 1 \implies \Omega^2 > \frac{g}{R} \implies \Omega > \sqrt{\frac{g}{R}}
3. Estabilidade do Equilíbrio
Para verificar a estabilidade, calculamos a segunda derivada de U_{\text{eff}}(\theta):
\frac{d^2 U_{\text{eff}}}{d\theta^2} = mgR\cos\theta - m\Omega^2 R^2\cos(2\theta)
Utilizando a identidade
\cos(2\theta) = 2\cos^2\theta - 1:
\frac{d^2 U_{\text{eff}}}{d\theta^2} = mgR\cos\theta - m\Omega^2 R^2(2\cos^2\theta - 1)
Substituindo \cos\theta_0 = \frac{g}{\Omega^2 R}:
\frac{d^2 U_{\text{eff}}}{d\theta^2}\Bigg|_{\theta_0} = mgR\left(\frac{g}{\Omega^2 R}\right) - m\Omega^2 R^2\left(\frac{2g^2}{\Omega^4 R^2} - 1\right)
\frac{d^2 U_{\text{eff}}}{d\theta^2}\Bigg|_{\theta_0} = \frac{mg^2}{\Omega^2} - \frac{2mg^2}{\Omega^2} + m\Omega^2 R^2 = m\Omega^2 R^2 - \frac{mg^2}{\Omega^2} = m\Omega^2 R^2\left(1 - \frac{g^2}{\Omega^4 R^2}\right)
\frac{d^2 U_{\text{eff}}}{d\theta^2}\Bigg|_{\theta_0} = m\Omega^2 R^2 (1 - \cos^2\theta_0) = m\Omega^2 R^2 \sin^2\theta_0
Como \theta_0 > 0^\circ, temos \sin^2\theta_0 > 0, o que garante que:
\frac{d^2 U_{\text{eff}}}{d\theta^2}\Bigg|_{\theta_0} > 0
Portanto, o equilíbrio em
\theta_0 é
sempre estável para qualquer valor de
\Omega no qual ele existe.
Assim, o intervalo de velocidades angulares é:
\Omega \in \left]\sqrt{g/R}, +\infty\right[
Resposta: A