Como pensou
Vamos analisar o problema com cuidado.
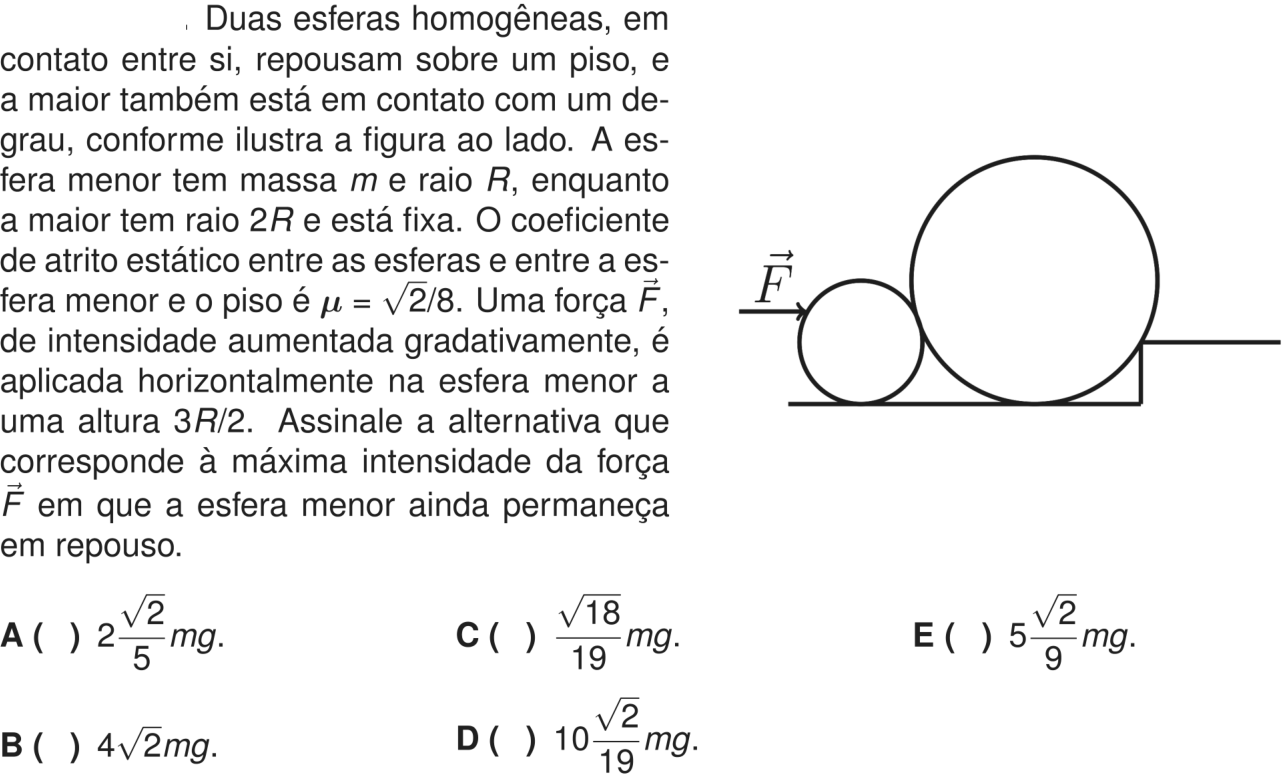
Temos duas esferas homogêneas em contato entre si, repousam sobre um piso. A esfera maior tem raio 2R e está fixa. A esfera menor tem massa m e raio R. O coeficiente de atrito estático entre as esferas e entre a esfera menor e o piso é μ = √2/8.
Uma força F horizontal é aplicada na esfera menor a uma altura 3R/2 (ou seja, acima do centro da esfera menor, que está a altura R do piso). A força é aumentada gradualmente. Queremos a máxima intensidade de F para que a esfera menor ainda permaneça em repouso.
Vamos desenhar o diagrama de forças na esfera menor.
A esfera menor está em contato com:
- O piso (ponto de contato inferior, vamos chamar de P).
- A esfera maior (ponto de contato, vamos chamar de Q).
A esfera maior está fixa. A esfera menor tende a rolar ou deslizar? Como a força F é aplicada acima do centro, ela cria um torque que tende a girar a esfera menor no sentido horário (se F aponta para a direita). A esfera menor pode tender a subir a esfera maior? Ou deslizar?
Primeiro, vamos encontrar a geometria.
O centro da esfera menor: O1 = (0, R) se colocarmos a origem no ponto de contato com o piso? Melhor: Vamos colocar o centro da esfera menor em (0, R) e o piso em y=0. A esfera maior tem raio 2R, centro em O2. Como as esferas estão em contato, a distância entre O1 e O2 é R + 2R = 3R. A esfera maior também toca o piso, então seu centro está a altura 2R. Logo O2 = (x2, 2R). A distância entre O1 e O2: (x2 - 0)^2 + (2R - R)^2 = (3R)^2 => x2^2 + R^2 = 9R^2 => x2^2 = 8R^2 => x2 = 2√2 R (a esfera maior está à direita da menor).
Portanto, O2 = (2√2 R, 2R).
O ponto de contato Q entre as esferas: está na linha que une os centros, a uma distância R de O1. O vetor de O1 para O2 é (2√2 R, R), cujo módulo é 3R. O vetor unitário é (2√2/3, 1/3). Então Q = O1 + R*(2√2/3, 1/3) = (2√2 R/3, R + R/3) = (2√2 R/3, 4R/3).
Forças na esfera menor:
1. Peso: mg para baixo, no centro O1.
2. Força F: horizontal para a direita, a uma altura 3R/2 acima do piso. Vamos calcular o ponto de aplicação em relação ao centro O1. O centro está a altura R. A força é aplicada a 3R/2, então está a 3R/2 - R = R/2 acima do centro. Então o vetor posição do ponto de aplicação em relação a O1 é (0, R/2) (considerando que F é aplicada na vertical alinhada com o centro? O enunciado não especifica se é aplicada no centro ou deslocada horizontalmente. Normalmente, se diz "a uma altura 3R/2", assume-se que a linha de ação é horizontal e passa por algum ponto. Mas o torque depende do ponto de aplicação. Vamos supor que a força é aplicada na superfície da esfera? Ou apenas em um ponto material? O enunciado diz "aplicada horizontalmente na esfera menor a uma altura 3R/2". Isso sugere que a linha de ação da força é horizontal e está a uma altura 3R/2 do piso. Se não especifica o ponto horizontal, o torque em relação ao centro depende apenas da altura (braço de alavanca vertical). De fato, o torque de F em relação ao centro O1 é F * (3R/2 - R) = F * R/2, no sentido anti-horário? Vamos ver: F para a direita, aplicada acima do centro. Em relação ao centro, o vetor posição é (0, R/2). O torque τ = r × F = (0, R/2) × (F, 0) = (0*0 - R/2*F) k = - (F R/2) k. Isso é torque no sentido horário (negativo na convenção anti-horário). Então F tende a girar a esfera no sentido horário.
3. Força normal do piso: N_p, vertical para cima, no ponto P = (0,0).
4. Força de atrito do piso: f_p, horizontal. Como F empurra para a direita, a esfera tende a deslizar para a direita, então o atrito do piso aponta para a esquerda. f_p.
5. Força normal da esfera maior: N_e, ao longo da linha que une os centros, no ponto Q. A direção é de O2 para O1 (ou de O1 para O2?). A esfera maior empurra a menor. A normal aponta do ponto de contato para o centro da esfera menor? Não, a normal é perpendicular à superfície de contato. No ponto Q, a normal está na direção radial. Como a esfera maior está à direita e acima, a normal que a esfera maior exerce na menor aponta para a esquerda e para baixo? Vamos ver: A esfera menor está à esquerda da maior. A superfície da esfera maior no ponto Q tem normal apontando para fora da esfera maior, ou seja, na direção de O2 para Q, que é na direção de O2 para O1. Então a força normal N_e que a esfera maior exerce na menor aponta de Q para O1? Não, a normal é perpendicular à superfície. A força normal empurra a esfera menor para longe da esfera maior. O vetor de O1 para Q é (2√2/3, 1/3) (para cima e para a direita). A normal que a esfera maior exerce na menor aponta na direção oposta, ou seja, de Q para O1, que é (-2√2/3, -1/3) (para baixo e para a esquerda). Vamos confirmar: Se a esfera menor está encostada na maior, a maior impede que a menor se mova para a direita. Então a normal aponta para a esquerda e para baixo? Na verdade, a normal é perpendicular à tangente comum. A linha dos centros é a normal. O ponto de contato Q está na linha dos centros. A força normal na esfera menor aponta do ponto de contato para o centro da esfera menor? Não, a normal de contato entre duas esferas é ao longo da linha que une os centros. A esfera maior empurra a menor na direção de O2 para O1? Vamos pensar fisicamente: Se você empurra a esfera menor contra a maior, a maior exerce uma força de reação na menor. Essa força aponta para fora da esfera maior? A esfera maior está à direita da menor. A normal que a esfera maior exerce na menor aponta para a esquerda (e para baixo, porque o contato é acima do centro da menor). Sim, a normal aponta de O2 para O1. O vetor unitário de O2 para O1 é (-2√2/3, -1/3). Então N_e = N_e * (-2√2/3, -1/3). Espera, isso significa que a normal tem componente vertical para baixo? Isso não pode estar certo, porque a esfera menor está apoiada no chão. A esfera maior não puxa a esfera menor para baixo. Mas a esfera menor está encostada na maior. Se a esfera menor tentar subir, a normal da maior teria componente vertical para baixo? Não, a normal é perpendicular à superfície. No ponto Q, a reta normal é a linha dos centros. A força que a esfera maior exerce na menor é de repulsão (não pode ser de atração). Se a esfera menor está à esquerda e abaixo da maior, a força normal que a maior exerce na menor aponta para a esquerda e para baixo? Vamos analisar a geometria: O centro da maior está em (2√2 R, 2R) e o centro da menor em (0, R). O vetor de O1 para O2 é (2√2 R, R). A força que a esfera maior exerce na esfera menor é na direção de O2 para O1, ou seja, (-2√2/3, -1/3) se normalizado. Isso significa que a componente vertical é negativa (para baixo). Mas a esfera menor está em contato com o piso. Se a normal da esfera maior tem componente para baixo, ela aumenta a força normal no piso. Isso é fisicamente possível? Sim, porque a esfera maior está por cima da esfera menor, então a esfera maior pode empurrar a esfera menor para baixo? Não, a esfera menor está apoiada no chão. A esfera maior está ao lado e acima. O ponto de contato Q está acima do centro da esfera menor? O centro da menor está a altura R. Q está a 4R/3, que é maior que R. Então Q está acima do centro da menor. A normal da maior na menor aponta de Q para O1 (para baixo e para a esquerda). Isso significa que a esfera maior empurra a esfera menor para baixo. Mas a esfera menor não pode ir para baixo porque o chão a impede. Então a normal do chão aumentará. Isso é possível.
6. Força de atrito entre as esferas: f_e, tangencial no ponto Q. A direção é perpendicular à normal. Como a esfera menor tende a girar no sentido horário devido a F, no ponto de contato Q, a superfície da esfera menor tende a se mover para cima e para a direita? Vamos ver: Se a esfera menor gira no sentido horário, o ponto Q (que está no quadrante superior direito da esfera menor) se move para baixo e para a esquerda? Vamos calcular a velocidade do ponto Q se a esfera girar no sentido horário. O centro O1 se move? A esfera está em repouso, então O1 está fixo. O ponto Q está a uma distância R de O1, com vetor posição relativa (2√2 R/3, R/3). Se a esfera gira com velocidade angular ω no sentido horário, a velocidade de Q é v_Q = ω × r. Em 2D, se ω é no sentido horário (negativo na convenção anti-horário), v_Q = ω k × r? Vamos usar a regra da mão direita. Sentido horário: ω = -ω k. r = (2√2 R/3, R/3, 0). v = ω × r = (-ω k) × (2√2 R/3 i + R/3 j) = -ω (2√2 R/3)(k × i) - ω (R/3)(k × j) = -ω (2√2 R/3) j - ω (R/3) (-i) = (ω R/3) i - (2√2 ω R/3) j. Então a velocidade de Q tem componente para a direita e para baixo. Portanto, a superfície da esfera menor no ponto Q tende a se mover para a direita e para baixo em relação à esfera maior. Isso significa que a força de atrito entre as esferas na esfera menor aponta para a esquerda e para cima, pois o atrito se opõe ao movimento relativo. Então f_e tem componentes (-f_e * algo, +f_e * algo). A direção tangencial é perpendicular à normal. A normal é (-2√2/3, -1/3). A tangente pode ser (1/3, -2√2/3) ou (-1/3, 2√2/3). Como o movimento relativo é para a direita e para baixo, o atrito na esfera menor é para a esquerda e para cima, ou seja, na direção (-1/3, 2√2/3). Vamos confirmar: A tangente unitária é (1/3, -2√2/3) (para direita e para baixo) ou (-1/3, 2√2/3) (para esquerda e para cima). O atrito se opõe ao movimento, então se o ponto Q da esfera menor tende a se mover para direita e para baixo, o atrito na esfera menor aponta para esquerda e para cima, que é a direção (-1/3, 2√2/3). Então f_e = f_e * (-1/3, 2√2/3) (com f_e > 0 se for nessa direção). Vamos manter f_e como uma incógnita, podendo ser positiva ou negativa.
Vamos listar as equações de equilíbrio:
Forças na esfera menor:
- Peso: (0, -mg) no centro.
- F: (F, 0) aplicada em (0, R/2) em relação ao centro.
- N_p: (0, N_p) no ponto (0, -R) em relação ao centro? O ponto de contato com o piso é (0,0), que em relação ao centro O1=(0,R) é (0, -R). A normal é (0, N_p).
- f_p: (-f_p, 0) no ponto (0, -R). (Assumindo que o atrito do piso é para a esquerda, se F empurra para a direita).
- N_e: N_e * (-2√2/3, -1/3) no ponto Q, cujo vetor em relação a O1 é (2√2 R/3, R/3).
- f_e: f_e * (-1/3, 2√2/3) no ponto Q.
Equações de força:
Σ Fx = F - f_p - (2√2/3) N_e - (1/3) f_e = 0 ... (1)
Σ Fy = N_p - mg - (1/3) N_e + (2√2/3) f_e = 0 ... (2)
Equação de torque em relação ao centro O1 (sentido anti-horário positivo):
- Peso: torque zero (no centro).
- F: aplicada em (0, R/2), F na direção x. r × F = (0, R/2, 0) × (F, 0, 0) = (0*0 - (R/2)*F) k = - (F R/2) k. Torque = - F R/2.
- N_p: aplicada em (0, -R), força (0, N_p). r × F = (0, -R, 0) × (0, N_p, 0) = 0. Torque zero.
- f_p: aplicada em (0, -R), força (-f_p, 0). r × F = (0, -R, 0) × (-f_p, 0, 0) = ( (-R)*0 - 0*(-f_p) ) k = 0? Cuidado: r × F = (r_x F_y - r_y F_x) k. r_x=0, r_y=-R, F_x=-f_p, F_y=0. Então (0*0 - (-R)*(-f_p)) = - (R f_p) k. Então torque = - R f_p. (sentido horário). Isso faz sentido: f_p para esquerda na parte de baixo da esfera cria torque horário? Sim, se a esfera fosse girar, o atrito do chão para esquerda na base puxa a base para esquerda, o que gira a esfera no sentido horário? Não, imagine: força para esquerda na base. Em relação ao centro, isso cria um torque que tende a girar a esfera no sentido horário? Vamos ver: Se você puxa a base para esquerda, a esfera gira no sentido horário. Sim, torque negativo (horário).
- N_e: aplicada em Q = (2√2 R/3, R/3), força N_e * (-2√2/3, -1/3). r × F = (r_x F_y - r_y F_x) k.
r_x = 2√2 R/3, r_y = R/3.
F_x = - (2√2/3) N_e, F_y = - (1/3) N_e.
r_x F_y = (2√2 R/3) * (-1/3) N_e = -2√2 R N_e / 9.
r_y F_x = (R/3) * (-2√2/3) N_e = -2√2 R N_e / 9.
r_x F_y - r_y F_x = (-2√2 R N_e / 9) - (-2√2 R N_e / 9) = 0.
Interessante! O torque da normal N_e em relação ao centro é zero, porque a linha de ação da normal passa pelo centro da esfera menor. De fato, a normal é radial, então seu torque em relação ao centro é zero. Sempre.
- f_e: aplicada em Q, força f_e * (-1/3, 2√2/3). r × F = ?
r_x = 2√2 R/3, r_y = R/3.
F_x = -f_e/3, F_y = (2√2/3) f_e.
r_x F_y = (2√2 R/3) * (2√2/3) f_e = (4*2 R /9) f_e = (8 R /9) f_e.
r_y F_x = (R/3) * (-f_e/3) = - R f_e /9.
r_x F_y - r_y F_x = (8 R /9) f_e - (- R f_e /9) = (8 R /9 + R /9) f_e = (9 R /9) f_e = R f_e.
Então torque = R f_e (sentido anti-horário, positivo). Vamos checar: f_e na direção (-1/3, 2√2/3) em Q. Isso significa que f_e tem componente para esquerda e para cima. Em relação ao centro, uma força para cima no lado direito cria torque anti-horário? Sim, porque o braço é para direita e a força para cima, então gira no sentido anti-horário. A componente para esquerda também contribui? O torque da componente para esquerda em Q (que está acima do centro) é: força para esquerda acima do centro gira no sentido anti-horário? Sim, se você empurra o topo para esquerda, a esfera gira no sentido anti-horário. Então ambos contribuem positivamente. O cálculo deu R f_e, que é positivo.
Então a equação de torque:
Σ τ = - F R/2 - R f_p + R f_e = 0 => - F/2 - f_p + f_e = 0 => f_e = F/2 + f_p ... (3)
Agora, precisamos das condições de não deslizamento. A esfera menor está em repouso, então não há deslizamento nos pontos de contato. Isso significa que as forças de atrito não atingiram o limite máximo? Na iminência de movimento, o atrito estático atinge seu valor máximo. Mas a esfera pode perder o contato com o piso? Ou começar a deslizar? A força F é aumentada gradualmente. A esfera permanece em repouso até que alguma condição de equilíbrio seja violada. As possibilidades:
- A esfera menor desliza no piso (f_p atinge μ N_p).
- A esfera menor desliza na esfera maior (f_e atinge μ N_e).
- A esfera menor perde contato com o piso (N_p = 0).
- A esfera menor perde contato com a esfera maior (N_e = 0).
- A esfera menor começa a rolar? Mas como está em contato com o piso e a esfera maior, e a esfera maior está fixa, a esfera menor não pode rolar sem deslizar em um dos contatos. Se ela rolar, teria que deslizar em algum lugar. Então a condição de repouso é mantida até que o atrito em algum contato atinja o limite.
Precisamos determinar qual contato atinge o limite primeiro. Vamos analisar as forças em função de F.
Temos as equações (1), (2), (3). Mas temos 4 incógnitas (f_p, N_p, N_e, f_e) e 3 equações. Precisamos de mais uma equação. A condição de não deslizamento não dá uma equação direta porque a esfera está em repouso, então f_p e f_e são determinados pelo equilíbrio. Mas o sistema é indeterminado? Na verdade, para uma esfera em repouso sob forças, as forças de atrito são determinadas pelas equações de equilíbrio. Mas temos 4 incógnitas e 3 equações, então há uma indeterminação? Isso ocorre porque a esfera é um corpo rígido e as forças de atrito dependem da deformação? Não, em estática, para um corpo em contato com múltiplos pontos, as forças normais podem ser indeterminadas se houver mais de 3 pontos de contato? Aqui temos dois pontos de contato (piso e esfera). Para um corpo 2D, temos 3 equações de equilíbrio (2 forças e 1 torque). Temos 4 forças incógnitas (N_p, f_p, N_e, f_e). Mas as direções das forças normais são conhecidas. A normal no piso é vertical, a normal na esfera é radial. A força de atrito no piso é horizontal, a força de atrito na esfera é tangencial. Então temos 4 incógnitas. Mas a esfera está em repouso, então as forças de atrito são estáticas e podem assumir qualquer valor até o limite. O sistema é indeterminado? Na verdade, para uma esfera apoiada em um plano e encostada em outra esfera, se não houver deformação, as forças de atrito não são determinadas apenas pela estática. Mas há uma condição adicional: a esfera menor está em equilíbrio, mas como ela foi colocada lá? Normalmente, em problemas de estática, consideramos que as forças de atrito são nulas se não houver tendência de movimento. Mas aqui a força F cria uma tendência. A esfera tende a se mover? Vamos analisar a tendência de movimento sem atrito.
Sem atrito (f_p = f_e = 0), as equações (1), (2), (3) dariam:
(3) 0 = F/2 + 0 => F = 0. Então sem atrito, a esfera não pode estar em equilíbrio sob F > 0. Isso significa que o atrito é essencial para o equilíbrio. Mas as forças de atrito são determinadas pelas equações? Se fixarmos F, as equações (1) e (2) dão:
F - f_p - (2√2/3) N_e - (1/3) f_e = 0
N_p - mg - (1/3) N_e + (2√2/3) f_e = 0
E a equação (3): f_e = F/2 + f_p.
Substituindo f_e em (1):
F - f_p - (2√2/3) N_e - (1/3)(F/2 + f_p) = 0
F - f_p - (2√2/3) N_e - F/6 - f_p/3 = 0
(5/6)F - (4/3) f_p - (2√2/3) N_e = 0 => multiplicando por 6: 5F - 8 f_p - 4√2 N_e = 0 => N_e = (5F - 8 f_p)/(4√2). ... (4)
Substituindo f_e em (2):
N_p - mg - (1/3) N_e + (2√2/3)(F/2 + f_p) = 0
N_p - mg - (1/3) N_e + (√2/3) F + (2√2/3) f_p = 0
N_p = mg + (1/3) N_e - (√2/3) F - (2√2/3) f_p. ... (5)
Ainda temos f_p como parâmetro livre. Isso significa que há infinitas combinações de f_p e N_e que satisfazem o equilíbrio. Mas fisicamente, a esfera menor está em contato com o piso e a esfera maior. Se ela está em repouso, as forças de atrito se ajustam para manter o equilíbrio. No entanto, a esfera menor pode ter uma tendência de movimento que depende de como a força é aplicada. Normalmente, em problemas assim, consideramos que a esfera menor tende a rolar ou deslizar. Como a força F é aplicada acima do centro, ela cria um torque que tende a girar a esfera. Para impedir a rotação, os atritos devem agir. Mas o sistema é indeterminado porque a esfera pode se ajustar de diferentes maneiras? Na verdade, a esfera é um corpo rígido. Se ela está em repouso, a soma dos torques e forças é zero. Mas as forças de atrito não são conhecidas a priori. Em problemas de estática com múltiplos contatos, às vezes assumimos que a esfera tende a girar e os atritos se opõem. Mas aqui, como a esfera maior está fixa, a esfera menor não pode girar sem deslizar em algum contato. Se não há deslizamento, a esfera não gira. Então a condição de não deslizamento é que a velocidade do ponto de contato seja zero. Mas como a esfera está em repouso, isso é automaticamente satisfeito. A questão é: qual atrito atinge o limite primeiro? Para responder isso, precisamos considerar a configuração de forças que realmente ocorre. Em geral, em problemas de estática, a indeterminação é resolvida considerando a rigidez dos corpos ou a história do carregamento. Mas aqui, como a esfera é rígida, a distribuição de forças depende de como a força F é aplicada. Normalmente, assume-se que a esfera tende a rolar sobre a esfera maior? Ou deslizar?
Vamos analisar a tendência de movimento sem atrito. Se não houvesse atrito, a esfera menor seria empurrada para a direita e para baixo? Vamos ver: A força F empurra para a direita. A esfera maior impede o movimento para a direita. A normal N_e teria que ser grande para equilibrar F. Mas sem atrito, a esfera não pode equilibrar o torque de F. Ela giraria. Para evitar a rotação, o atrito no piso e na esfera maior agem. O atrito no piso (para esquerda) cria torque horário, opondo-se ao torque anti-horário? F cria torque horário. Então o atrito no piso (para esquerda) cria torque horário, que soma com F? Não, F cria torque horário. O atrito no piso para esquerda na base cria torque horário? Vamos rever: F aplicada acima do centro, para direita: torque horário. Atrito do piso para esquerda na base: a força é para esquerda, o braço é para baixo. r = (0, -R), F = (-f_p, 0). τ = r × F = (0, -R, 0) × (-f_p, 0, 0) = (0*0 - (-R)*(-f_p)) k = - R f_p k. Negativo, ou seja, horário. Então o atrito do piso também cria torque horário! Isso é interessante. Ambos F e f_p criam torque horário. Para equilibrar, precisamos de um torque anti-horário. Quem fornece? O atrito na esfera maior, f_e. Se f_e for na direção (-1/3, 2√2/3), seu torque é positivo (anti-horário), como calculamos. Então f_e deve ser positivo (para esquerda e para cima) para equilibrar os torques horários. Isso faz sentido: a esfera menor tende a girar no sentido horário, então no ponto de contato com a esfera maior, a superfície da esfera menor tende a se mover para baixo e para direita, então o atrito da esfera maior na menor é para cima e para esquerda. Isso cria torque anti-horário. Então f_e > 0.
Agora, vamos analisar as forças. Temos f_e = F/2 + f_p. Como f_e > 0, e F > 0, f_p pode ser negativo? Se f_p for negativo, significa que o atrito do piso é para a direita. Mas isso é possível? Se F empurra para a direita, a esfera tende a deslizar para a direita no piso, então o atrito do piso deveria ser para esquerda (f_p > 0). Mas se f_p > 0, então f_e > F/2. Vamos ver as equações (4) e (5):
N_e = (5F - 8 f_p)/(4√2).
N_p = mg + (1/3) N_e - (√2/3) F - (2√2/3) f_p.
Substituindo N_e:
N_p = mg + (1/3)*(5F - 8 f_p)/(4√2) - (√2/3) F - (2√2/3) f_p
= mg + (5F - 8 f_p)/(12√2) - (√2/3) F - (2√2/3) f_p.
Vamos simplificar (√2/3) F = (2√2/6) F = (4√2/12) F. Então:
N_p = mg + (5F - 8 f_p)/(12√2) - (4√2/12) F - (2√2/3) f_p.
Colocando tudo sobre 12√2? Vamos multiplicar o termo (√2/3) F por 12√2: (√2/3) F * 12√2 = (√2 * 12√2 / 3) F = (12*2/3) F = 8F. Então (√2/3) F = 8F / (12√2). Da mesma forma, (2√2/3) f_p = (2√2/3) f_p * (12√2)/(12√2) = (2*12*2/3) f_p / (12√2) = (48/3) f_p / (12√2) = 16 f_p / (12√2). Então:
N_p = mg + (5F - 8 f_p - 8F - 16 f_p) / (12√2)
= mg + (-3F - 24 f_p) / (12√2)
= mg - (3F + 24 f_p) / (12√2)
= mg - (F + 8 f_p) / (4√2). ... (6)
Agora temos N_p em função de f_p. Para que a esfera permaneça em contato com o piso, N_p ≥ 0. Isso dá uma condição.
Além disso, as forças de atrito devem satisfazer |f_p| ≤ μ N_p e |f_e| ≤ μ N_e. Como f_p e f_e provavelmente são positivos (direções que assumimos), podemos usar f_p ≤ μ N_p e f_e ≤ μ N_e (se forem positivos). Mas precisamos determinar qual limite é atingido primeiro. Para isso, precisamos encontrar o valor de f_p que satisfaz as equações. Mas o sistema é indeterminado. Como resolver?
Em problemas de estática com múltiplos contatos, a indeterminação é resolvida considerando que a esfera é rígida e que as forças de atrito são determinadas pela minimização da energia potencial? Ou pela compatibilidade de deformações? Normalmente, em problemas de Olimpíada, considera-se que a esfera menor tende a rolar sobre a esfera maior (sem deslizar nela) e deslizar no piso, ou vice-versa. Precisamos identificar qual é o modo de falha.
Vamos analisar a condição de não deslizamento. Se a esfera menor não desliza em nenhum contato, ela permanece em repouso. Mas se apenas um dos atritos atinge o limite, a esfera pode começar a se mover. A questão é: qual atrito atinge o limite primeiro? Para F aumentando gradualmente, a esfera permanece em repouso até que a primeira condição de deslizamento seja violada. Nesse ponto, a esfera começa a se mover. Se o atrito no piso atinge o limite primeiro, a esfera desliza no piso. Se o atrito na esfera maior atinge o limite primeiro, a esfera desliza na esfera maior. Se N_p = 0, a esfera perde contato com o piso.
Para determinar isso, precisamos encontrar a relação entre f_p e F. Mas ainda temos um grau de liberdade. Na verdade, a esfera menor é um corpo rígido. Se ela está em repouso, as forças de atrito são determinadas pelas equações de equilíbrio, mas como há mais incógnitas que equações, o sistema é indeterminado. No entanto, fisicamente, a esfera menor está em contato com o piso e a esfera maior. Se não há deslizamento, a esfera não se move nem gira. Isso significa que a soma dos torques é zero. Mas as forças de atrito podem assumir qualquer valor dentro dos limites. Em problemas reais, a distribuição de forças depende da deformação local. Mas em problemas de Olimpíada, geralmente consideramos que a esfera tende a girar e que o atrito em um dos contatos é máximo enquanto o outro se ajusta. Mas qual?
Vamos tentar outra abordagem: considere que a esfera menor está na iminência de perder o equilíbrio. O equilíbrio é mantido por forças de atrito. A força F é aplicada a uma altura 3R/2. Se F for muito grande, a esfera pode:
- Tombar sobre a esfera maior? Mas a esfera maior está fixa.
- Deslizar no piso.
- Deslizar na esfera maior.
- Perder contato com o piso e subir a esfera maior? Se ela subir, N_p = 0.
Vamos calcular as forças para alguns casos extremos. Suponha que a esfera menor esteja na iminência de deslizar no piso. Então f_p = μ N_p. Nesse caso, ainda temos a equação (3): f_e = F/2 + f_p. E as equações (4), (5), (6). Com f_p = μ N_p, podemos resolver para F.
Substitua f_p = μ N_p em (6):
N_p = mg - (F + 8 μ N_p) / (4√2)
Multiplicando por 4√2:
4√2 N_p = 4√2 mg - F - 8 μ N_p
=> N_p (4√2 + 8 μ) = 4√2 mg - F
=> N_p = (4√2 mg - F) / (4√2 + 8 μ).
Como μ = √2/8, 8 μ = 8 * √2/8 = √2. Então:
N_p = (4√2 mg - F) / (4√2 + √2) = (4√2 mg - F) / (5√2) = (4 mg - F/√2) / 5 = (4 mg - F√2/2) / 5? Vamos manter.
N_p = (4√2 mg - F) / (5√2).
Agora, f_p = μ N_p = (√2/8) * (4√2 mg - F) / (5√2) = (4√2 mg - F) / 40.
Da equação (4): N_e = (5F - 8 f_p) / (4√2). Substitua f_p:
N_e = (5F - 8 * (4√2 mg - F)/40) / (4√2) = (5F - (4√2 mg - F)/5) / (4√2)
= ( (25F - 4√2 mg + F) / 5 ) / (4√2) = (26F - 4√2 mg) / (20√2) = (13F - 2√2 mg) / (10√2).
Verifique se N_e > 0. Para F pequeno, N_e pode ser negativo? Se F=0, N_e = -2√2 mg / (10√2) = -mg/5 < 0. Isso significa que N_e seria negativo, o que é impossível. Isso indica que nossa suposição de que f_p = μ N_p pode não ser válida para F pequeno. Na verdade, para F=0, a esfera menor está apenas apoiada no piso e encostada na esfera maior. Nesse caso, a normal na esfera maior deveria ser zero? Vamos analisar a situação sem F. A esfera menor está em repouso. As forças são peso, normal do piso, normal da esfera maior (se houver contato), e atritos. Se não há F, a esfera menor pode estar apenas encostada na esfera maior sem exercer força? O problema diz que as esferas estão em contato entre si. Então a esfera maior exerce uma força normal na menor. Mas se não há força externa, a esfera menor tenderia a rolar para longe? Não, porque a esfera maior está fixa. A esfera menor está encostada. A normal da esfera maior na menor aponta para baixo e para esquerda. Para equilibrar, o piso deve exercer uma normal maior que o peso. Mas a esfera menor não pode "afundar" no piso. A normal N_e é determinada pela geometria e pelas forças. Na verdade, sem F, a esfera menor está em equilíbrio sob peso, normal do piso e normal da esfera maior. Mas a normal da esfera maior tem componente horizontal? Sim, aponta para esquerda e para baixo. Então para equilibrar a componente horizontal, precisamos de atrito no piso (para direita). Então há atrito mesmo sem F. Isso é possível? Se a esfera menor foi colocada lá, ela pode ter uma pequena força de atrito estático. Mas normalmente, se não há força externa, a esfera menor não exerceria força na esfera maior a menos que estivesse presa. Como ela está apenas encostada, a normal N_e seria zero? Mas o problema diz "em contato entre si". Isso pode significar que elas se tocam, mas não necessariamente exercem força. No entanto, a configuração geométrica é tal que a esfera menor está encostada na maior. Se não houver força, a esfera menor pode simplesmente não exercer pressão. Mas a esfera maior está fixa, então a esfera menor não pode se mover para a direita. Se ela não exerce força, então N_e = 0. Mas se N_e = 0, a esfera menor está apenas apoiada no piso. Isso é possível? Sim, se a esfera maior não estiver bloqueando, mas como elas estão em contato, se a esfera menor se mover para a direita, ela empurraria a esfera maior. Mas se não há força para direita, ela não empurra. Então N_e pode ser zero. Mas o problema provavelmente considera que as esferas estão em contato e que a esfera menor é empurrada contra a maior pela força F. Para F=0, N_e=0. Mas nosso cálculo com f_p = μ N_p deu N_e negativo para F pequeno, o que é impossível. Isso sugere que a suposição de deslizamento no piso não é o modo de falha para F pequeno. Na verdade, para F pequeno, a esfera menor não desliza no piso; ela permanece em repouso. O atrito no piso não é máximo. Então f_p < μ N_p. O sistema é indeterminado, mas podemos encontrar a distribuição real de forças considerando que a esfera menor está em equilíbrio e que não há deslizamento. Mas como?
Vamos pensar na física do problema. A esfera menor é empurrada por F. A força F tende a empurrá-la para a direita e a girá-la no sentido horário. Para impedir a rotação, o atrito na esfera maior (f_e) e o atrito no piso (f_p) agem. Mas observe que f_e e f_p estão relacionados pela equação de torque: f_e = F/2 + f_p. Se f_p for positivo (para esquerda), f_e > F/2. Se f_p for negativo (para direita), f_e < F/2. Qual é a direção real de f_p? A força F empurra a esfera para a direita. A esfera maior impede o movimento para a direita, então a normal N_e tem componente para esquerda. Para equilibrar horizontalmente, F = f_p + (2√2/3) N_e + (1/3) f_e. Se f_p for para esquerda (positivo), ajuda a equilibrar F. Se f_p for para direita (negativo), atrapalha. Como F é a única força para direita, é natural que f_p seja para esquerda (positivo) para ajudar a equilibrar. Então f_p > 0. Mas para F pequeno, se f_p > 0, então f_e = F/2 + f_p > 0. Isso é consistente.
Agora, como determinamos f_p? A esfera menor está em repouso. A condição de não deslizamento no piso é que a velocidade do ponto de contato seja zero. Mas isso é sempre verdade se a esfera não gira. A esfera não gira se o torque resultante for zero. Mas o torque depende de f_p e f_e. A equação de torque é uma equação. As equações de força são duas. Temos 3 equações e 4 incógnitas. Mas há uma condição adicional: a esfera menor é rígida e está em contato com o piso e a esfera maior. Na verdade, a esfera menor tem 3 graus de liberdade (translação x, y e rotação). O contato com o piso impõe 1 restrição (não penetração) e o contato com a esfera maior impõe outra restrição (não penetração). Mas como a esfera maior está fixa, o contato com ela também restringe o movimento. No entanto, a esfera menor pode rolar sem deslizar? Se ela rolar, o ponto de contato com o piso se move? Se ela rolar sem deslizar no piso, o centro se move horizontalmente. Mas o contato com a esfera maior impede o movimento horizontal? Se a esfera menor rolar para a direita, ela se aproximaria da esfera maior? Mas ela já está em contato. Então ela não pode rolar para a direita sem deslizar na esfera maior. Portanto, a esfera menor não pode rolar; ela está travada pelos dois contatos. Assim, a esfera menor tem 0 graus de liberdade. Isso significa que as forças de atrito são determinadas pelas equações de equilíbrio? Mas ainda temos 4 incógnitas e 3 equações. Onde está a quarta equação? A quarta equação vem da compatibilidade de deformações? Em corpos rígidos, a indeterminação é resolvida considerando que as forças de atrito são tais que a esfera não tende a se mover. Mas em problemas de estática, muitas vezes assumimos que a esfera está na iminência de deslizar em um dos contatos. Mas a questão pergunta a máxima intensidade de F para que a esfera menor ainda permaneça em repouso. Isso significa que em algum momento, uma das condições de atrito é violada. Precisamos encontrar qual condição é violada primeiro.
Vamos analisar as possíveis condições de falha:
1. Deslizamento no piso: f_p = μ N_p.
2. Deslizamento na esfera maior: f_e = μ N_e.
3. Perda de contato com o piso: N_p = 0.
4. Perda de contato com a esfera maior: N_e = 0.
Para cada caso, podemos encontrar o valor de F correspondente. O menor valor de F entre esses casos será a máxima força para repouso.
Mas como calcular f_p e f_e em função de F? Ainda temos a indeterminação. No entanto, podemos usar o fato de que a esfera menor está em equilíbrio e que as forças de atrito são as mínimas necessárias para manter o equilíbrio? Não, elas são determinadas pelas equações, mas como há mais incógnitas, a solução não é única. Mas fisicamente, a esfera menor está em contato com o piso e a esfera maior. Se não há deslizamento, a esfera não se move. Mas as forças de atrito podem assumir diferentes valores? Na verdade, a esfera menor é um corpo rígido. Se ela está em repouso, as forças de atrito são determinadas pelas deformações dos corpos. Mas em problemas de Olimpíada, geralmente consideramos que a esfera menor está na iminência de perder o equilíbrio. E para encontrar a força máxima, consideramos que a esfera está na iminência de deslizar em um dos contatos. Mas qual? Podemos testar ambos os casos e ver qual dá o menor F.
Vamos tentar resolver o sistema assumindo que uma das condições de atrito é máxima e a outra é ajustável. Mas o problema é que se assumirmos f_p = μ N_p, obtivemos N_e negativo para F pequeno, o que é impossível. Isso significa que para F pequeno, a condição f_p = μ N_p não pode ser satisfeita com N_e ≥ 0. Portanto, a esfera não está na iminência de deslizar no piso para F pequeno. Ela só atinge essa condição para F grande. Vamos encontrar o F para o qual f_p = μ N_p dá N_e = 0. Isso seria o ponto em que a esfera maior deixa de exercer força? Mas se N_e = 0, a esfera menor perde contato com a esfera maior. A partir daí, a esfera menor seria apenas apoiada no piso. Mas se N_e = 0, então a equação (4) dá 5F - 8 f_p = 0 => f_p = 5F/8. E f_p = μ N_p. Também N_p = mg - (F + 8 f_p)/(4√2) = mg - (F + 8*(5F/8))/(4√2) = mg - (F + 5F)/(4√2) = mg - 6F/(4√2) = mg - 3F/(2√2). E f_p = μ N_p = (√2/8)(mg - 3F/(2√2)) = (√2 mg/8) - (√2 * 3F)/(8*2√2) = (√2 mg/8) - 3F/16. Mas também f_p = 5F/8. Igualando: 5F/8 = √2 mg/8 - 3F/16 => multiplicando por 16: 10F = 2√2 mg - 3F => 13F = 2√2 mg => F = (2√2/13) mg. Nesse ponto, N_e = 0. Para F > (2√2/13) mg, se a esfera menor ainda estivesse em contato com a esfera maior, N_e seria negativo, o que é impossível. Isso significa que para F > (2√2/13) mg, a esfera menor perde contato com a esfera maior. Mas espera, isso é considerando que f_p = μ N_p. Mas se N_e = 0, a esfera menor não está mais em contato com a esfera maior. Então a partir desse ponto, ela é apenas uma esfera no piso com força F. Mas a força F é aplicada a uma altura 3R/2. Se a esfera está apenas no piso, para F > (2√2/13) mg, ela começaria a deslizar ou tombar? Vamos analisar.
Na verdade, a condição N_e = 0 ocorre quando a esfera menor está na iminência de perder contato com a esfera maior. Mas isso só faz sentido se a esfera maior não estiver mais empurrando. No entanto, a esfera menor está encostada na esfera maior. Se N_e = 0, significa que a esfera menor não está mais pressionando a esfera maior. Mas a esfera maior não impede mais o movimento? Se a esfera menor se mover para a direita, ela ainda pode se afastar da esfera maior. Mas a configuração geométrica é tal que se a esfera menor se mover para a direita, ela se afasta da esfera maior. Então N_e se torna zero quando não há mais contato. Mas o problema diz que as esferas estão em contato. Então N_e deve ser positivo. Portanto, F não pode ser tão grande que N_e se torne zero, a menos que a esfera menor se mova. Mas se ela está em repouso, N_e deve ser ≥ 0. Então a condição N_e = 0 é um limite.
Agora, vamos analisar a condição de deslizamento na esfera maior: f_e = μ N_e.
Substitua f_e = F/2 + f_p em f_e = μ N_e.
F/2 + f_p = μ N_e. (7)
Temos as equações (4) e (6). Vamos usá-las.
Da (4): N_e = (5F - 8 f_p)/(4√2).
Da (7): N_e = (F/2 + f_p)/μ.
Igualando:
(5F - 8 f_p)/(4√2) = (F/2 + f_p)/μ
=> μ (5F - 8 f_p) = 4√2 (F/2 + f_p)
μ = √2/8. Então:
(√2/8) (5F - 8 f_p) = 4√2 (F/2 + f_p)
Dividindo por √2:
(1/8)(5F - 8 f_p) = 4 (F/2 + f_p)
Multiplicando por 8:
5F - 8 f_p = 32 (F/2 + f_p) = 16F + 32 f_p
=> 5F - 16F = 32 f_p + 8 f_p
=> -11F = 40 f_p
=> f_p = -11F/40.
Como f_p é negativo, isso significa que o atrito no piso é para a direita. Mas isso é possível? Se F empurra para direita, a esfera tende a deslizar para direita, então o atrito do piso deveria ser para esquerda (positivo). Um f_p negativo significa que o atrito do piso está na direção do movimento, o que não é fisicamente possível para atrito estático (ele se opõe à tendência de movimento). Mas a tendência de movimento pode ser diferente. Vamos analisar: Se a esfera menor tende a girar no sentido horário, o ponto de contato com o piso pode tender a se mover para a esquerda? Vamos ver. Se a esfera menor gira no sentido horário, o ponto de contato com o piso (parte inferior) se move para a esquerda. Então, para evitar deslizamento, o atrito do piso deve ser para a direita (para se opor ao movimento da superfície para esquerda). Então f_p pode ser negativo! Isso faz sentido. Se a esfera tende a girar no sentido horário, a parte inferior se move para esquerda, então o atrito do piso aponta para direita. Então f_p negativo é possível.
Vamos verificar a consistência. Se f_p = -11F/40, então f_e = F/2 + f_p = F/2 - 11F/40 = 20F/40 - 11F/40 = 9F/40. f_e positivo.
Agora, vamos calcular N_p e N_e.
N_e = (F/2 + f_p)/μ = (F/2 - 11F/40) / (√2/8) = (9F/40) * (8/√2) = (72F)/(40√2) = (9F)/(5√2) = (9√2 F)/10.
N_p = mg - (F + 8 f_p)/(4√2) = mg - (F + 8*(-11F/40))/(4√2) = mg - (F - 88F/40)/(4√2) = mg - (F - 11F/5)/(4√2) = mg - ( (5F - 11F)/5 )/(4√2) = mg - (-6F/5)/(4√2) = mg + (6F)/(20√2) = mg + 3F/(10√2) = mg + (3√2 F)/20.
N_p é positivo para todo F > 0. N_e também é positivo.
Agora, verifique se f_p está dentro do limite: |f_p| ≤ μ N_p. f_p = -11F/40. |f_p| = 11F/40. μ N_p = (√2/8) * (mg + 3√2 F/20) = (√2 mg/8) + (√2 * 3√2 F)/(8*20) = (√2 mg/8) + (6F)/(160) = (√2 mg/8) + (3F/80).
Então a condição |f_p| ≤ μ N_p é 11F/40 ≤ √2 mg/8 + 3F/80.
Multiplicando por 80: 22F ≤ 10√2 mg + 3F => 19F ≤ 10√2 mg => F ≤ (10√2/19) mg.
Esta é a condição para que o atrito no piso não atinja o limite. Mas estamos considerando que o atrito na esfera maior atinge o limite (f_e = μ N_e). Se F exceder esse valor, o atrito no piso também excederia o limite. Mas qual atinge primeiro? Precisamos comparar as condições.
Neste modo, assumimos f_e = μ N_e. A condição para que f_p não exceda o limite é F ≤ (10√2/19) mg. Se F for maior, então f_p também excederia o limite, o que significa que a esfera deslizaria no piso também. Mas a esfera permanece em repouso enquanto ambos os atritos não excedem. A máxima força seria o menor valor entre as condições de falha. Mas aqui, se f_e = μ N_e, a condição para f_p não exceder é F ≤ (10√2/19) mg. Isso significa que para F = (10√2/19) mg, ambos os atritos atingem o limite simultaneamente? Vamos verificar. Se F = (10√2/19) mg, então f_p = -11F/40 = -11/40 * (10√2/19) mg = - (110√2)/(760) mg = - (11√2/76) mg. E μ N_p = 11F/40 = mesmo valor. Então ambos os atritos atingem o limite ao mesmo tempo. Isso é interessante.
Agora, vamos analisar a outra possibilidade: deslizamento no piso primeiro. Assumimos f_p = μ N_p (positivo, ou seja, para esquerda). Mas vimos que para F pequeno, N_e ficaria negativo. Então a esfera não pode estar na iminência de deslizar no piso para F pequeno. Mas se f_p for negativo (para direita), então f_p = - μ N_p? A condição de deslizamento é |f_p| = μ N_p. Como f_p é negativo, f_p = - μ N_p. Vamos testar essa possibilidade.
Suponha f_p = - μ N_p. (O atrito no piso está no limite, apontando para a direita).
Então f_p = - (√2/8) N_p.
Da equação (6): N_p = mg - (F + 8 f_p)/(4√2).
Substitua f_p:
N_p = mg - (F + 8(-√2/8 N_p))/(4√2) = mg - (F - √2 N_p)/(4√2) = mg - F/(4√2) + N_p/4.
=> N_p - N_p/4 = mg - F/(4√2)
=> (3/4) N_p = mg - F/(4√2)
=> N_p = (4/3)(mg - F/(4√2)) = (4/3)mg - F/(3√2).
Agora, da equação (4): N_e = (5F - 8 f_p)/(4√2) = (5F + 8 μ N_p)/(4√2) = (5F + √2 N_p)/(4√2).
Substitua N_p:
N_e = (5F + √2 ((4/3)mg - F/(3√2)))/(4√2)
= (5F + (4√2/3)mg - F/3)/(4√2)
= ( (15F - F)/3 + (4√2/3)mg ) / (4√2)
= ( (14F/3) + (4√2/3)mg ) / (4√2)
= (14F + 4√2 mg) / (12√2) = (7F + 2√2 mg) / (6√2).
Agora, f_e = F/2 + f_p = F/2 - μ N_p = F/2 - (√2/8) N_p.
Substitua N_p:
f_e = F/2 - (√2/8) * ( (4/3)mg - F/(3√2) ) = F/2 - (√2/8)*(4/3)mg + (√2/8)*(F/(3√2)) = F/2 - (√2/6)mg + F/24 = (12F/24 + F/24) - (√2/6)mg = (13F/24) - (√2/6)mg.
Agora, verifique se |f_e| ≤ μ N_e. Como f_e pode ser positivo ou negativo? Para F grande, f_e é positivo. Para F pequeno, f_e pode ser negativo. Vamos calcular a condição |f_e| ≤ μ N_e. Mas primeiro, precisamos que N_p ≥ 0. N_p = (4/3)mg - F/(3√2) ≥ 0 => F ≤ 4√2 mg. Isso é um limite muito alto.
Agora, a condição para que o atrito na esfera maior não atinja o limite: |f_e| ≤ μ N_e. Como estamos assumindo que o piso está no limite, a esfera permanece em repouso se o atrito na esfera maior não exceder o limite. Então a máxima força seria quando f_e = μ N_e (se f_e for positivo) ou f_e = - μ N_e (se negativo). Vamos testar ambos.
Primeiro, vamos verificar o sinal de f_e. f_e = (13F/24) - (√2/6)mg. Para F = 0, f_e = - (√2/6)mg < 0. Isso significa que para F pequeno, o atrito na esfera maior é negativo (direção oposta à que assumimos). Nossa convenção para f_e era na direção (-1/3, 2√2/3). Se f_e é negativo, significa que o atrito na esfera maior aponta na direção (1/3, -2√2/3) (para direita e para baixo). Isso faz sentido? Se a esfera menor não tem F, ela está apenas encostada na esfera maior. A normal N_e empurra para esquerda e para baixo. Para equilibrar, o atrito na esfera maior deve ser para direita e para cima? Não, vamos analisar. Sem F, a esfera menor tem peso para baixo. A normal N_e tem componente para baixo. Então o piso deve exercer uma normal maior que o peso. A normal N_e também tem componente para esquerda. Para equilibrar horizontalmente, o atrito no piso deve ser para direita (f_p negativo). E o atrito na esfera maior? A equação de torque: f_e = F/2 + f_p = 0 + f_p = f_p. Como f_p é negativo, f_e é negativo. Então f_e aponta na direção oposta à nossa convenção. Isso é consistente.
Então, para F pequeno, f_e é negativo. A condição de deslizamento na esfera maior é |f_e| = μ N_e. Como f_e é negativo, isso significa f_e = - μ N_e. Vamos resolver.
f_e = - μ N_e.
(13F/24) - (√2/6)mg = - (√2/8) N_e.
Mas N_e = (7F + 2√2 mg) / (6√2).
Então:
(13F/24) - (√2/6)mg = - (√2/8) * (7F + 2√2 mg) / (6√2) = - (7F + 2√2 mg) / 48.
Multiplicando por 48:
48*(13F/24) - 48*(√2/6)mg = - (7F + 2√2 mg)
=> 2*13F - 8√2 mg = -7F - 2√2 mg
=> 26F - 8√2 mg = -7F - 2√2 mg
=> 33F = 6√2 mg
=> F = (6√2/33) mg = (2√2/11) mg.
Este é um valor possível. Vamos verificar se N_p > 0 e outras condições. F = (2√2/11) mg ≈ 0.257 mg. N_p = (4/3)mg - F/(3√2) = (4/3)mg - (2√2/11)mg / (3√2) = (4/3)mg - (2/33)mg = (44/33 - 2/33)mg = (42/33)mg = (14/11)mg > 0. N_e = (7F + 2√2 mg)/(6√2) = (7*(2√2/11)mg + 2√2 mg)/(6√2) = (14√2/11 + 2√2)mg / (6√2) = ( (14/11 + 22/11)√2 mg ) / (6√2) = (36/11)/6 mg = (6/11)mg > 0. f_p = - μ N_p = - (√2/8)*(14/11)mg = - (14√2/88)mg = - (7√2/44)mg. f_e = (13F/24) - (√2/6)mg = (13*(2√2/11)/24)mg - (√2/6)mg = (26√2/(264))mg - (44√2/264)mg = (-18√2/264)mg = - (3√2/44)mg. Verifique se f_e = - μ N_e: μ N_e = (√2/8)*(6/11)mg = (6√2/88)mg = (3√2/44)mg. Sim, |f_e| = μ N_e. Então neste ponto, o atrito na esfera maior atinge o limite (negativo) e o atrito no piso também está no limite? f_p = - (7√2/44)mg. μ N_p = (√2/8)*(14/11)mg = (14√2/88)mg = (7√2/44)mg. Então |f_p| = μ N_p também! Interessante, ambos os atritos atingem o limite simultaneamente novamente? Vamos ver: f_p = - μ N_p, então o piso também está no limite. Então para F = (2√2/11) mg, ambos os atritos atingem o limite. Isso sugere que a esfera menor está na iminência de deslizar em ambos os contatos ao mesmo tempo. Mas qual é o valor máximo de F? Se ambos atingem ao mesmo tempo, então esse é o F máximo. Mas temos dois valores: (10√2/19) mg ≈ 0.744 mg e (2√2/11) mg ≈ 0.257 mg. O menor é (2√2/11) mg. No entanto, precisamos verificar se a condição f_e = - μ N_e é a única. Também poderíamos ter f_e = μ N_e (positivo). Vamos testar.
Assumindo f_p = - μ N_p (piso no limite, atrito para direita). Mas agora queremos que o atrito na esfera maior atinja o limite positivo: f_e = μ N_e.
f_e = (13F/24) - (√2/6)mg = μ N_e = (√2/8) * (7F + 2√2 mg)/(6√2) = (7F + 2√2 mg)/48.
Multiplicando por 48:
2*(13F) - 8√2 mg = 7F + 2√2 mg
=> 26F - 8√2 mg = 7F + 2√2 mg
=> 19F = 10√2 mg
=> F = (10√2/19) mg.
Este é o outro valor que encontramos antes! (10√2/19) mg ≈ 0.744 mg. Neste caso, f_e = μ N_e positivo e f_p = - μ N_p. Mas verificamos que para F = (10√2/19) mg, f_p = -11F/40 = -11/40 * (10√2/19) mg = - (110√2)/(760) mg = - (11√2/76) mg. E μ N_p = 11F/40 = mesmo valor. Então ambos os atritos estão no limite. Mas qual é o correto? Por que temos dois valores onde ambos os atritos atingem o limite? Porque o sistema é indeterminado. Mas fisicamente, a esfera menor só pode estar em equilíbrio se as forças de atrito forem tais que a esfera não se mova. Para F aumentando gradualmente, a esfera permanece em repouso até que a primeira condição de falha seja atingida. Qual condição de falha ocorre primeiro? Precisamos analisar a estabilidade. Se a esfera está em repouso, as forças de atrito se ajustam para manter o equilíbrio. Mas qual é o valor real de f_p e f_e? Em problemas de estática, a indeterminação é resolvida considerando que a esfera tende a se mover de uma certa maneira. Vamos analisar a tendência de movimento.
A força F é aplicada a uma altura 3R/2. Ela cria um torque horário. Para impedir a rotação, o atrito na esfera maior (f_e) deve ser positivo (anti-horário) ou o atrito no piso (f_p) deve ser negativo? Vamos ver: Na equação de torque, f_e = F/2 + f_p. Para que f_e seja positivo, f_p pode ser negativo. Mas se f_p for muito negativo, o atrito no piso pode atingir o limite antes. Vamos analisar a situação sem atrito na esfera maior? Não, a esfera menor está em contato com a esfera maior. A tendência natural é que a esfera menor, ao ser empurrada para a direita, seja impedida pela esfera maior. A normal N_e aumenta. Para evitar que a esfera gire no sentido horário, o atrito na esfera maior (f_e) deve apontar para cima e para esquerda (positivo). Mas se F for muito grande, f_e pode atingir o limite. Alternativamente, a esfera pode tender a deslizar no piso para a direita (f_p positivo) ou para a esquerda (f_p negativo). Vamos ver a equação (1): F - f_p - (2√2/3) N_e - (1/3) f_e = 0. Se f_e é positivo, ele contribui para equilibrar F? (1/3) f_e é para esquerda, então ajuda a equilibrar. Se f_p é positivo (para esquerda), também ajuda. Se f_p é negativo (para direita), ele soma com F, exigindo mais N_e ou f_e. Portanto, é mais eficiente para o equilíbrio ter f_p positivo. Mas a equação de torque exige que f_e = F/2 + f_p. Se f_p é positivo, f_e é ainda maior. Então f_e atinge o limite primeiro? Vamos comparar as duas situações.
Caso 1: f_p = μ N_p (positivo). Vimos que isso leva a N_e negativo para F pequeno, o que é impossível. Então a esfera não pode ter f_p positivo máximo para F pequeno. Na verdade, para F pequeno, f_p deve ser negativo para que N_e seja positivo? Vamos ver a equação (4): N_e = (5F - 8 f_p)/(4√2). Para N_e > 0, precisamos 5F - 8 f_p > 0 => f_p < 5F/8. Se f_p for positivo, f_p < 5F/8. Isso é possível. Mas quando f_p = μ N_p, obtivemos N_e negativo para F pequeno, porque μ N_p era grande. Vamos recalcular: se f_p = μ N_p, N_p = mg - (F + 8 f_p)/(4√2). Substituindo f_p = μ N_p = √2/8 N_p, temos N_p = mg - (F + √2 N_p)/(4√2) = mg - F/(4√2) - N_p/4 => 5/4 N_p = mg - F/(4√2) => N_p = (4/5)(mg - F/(4√2)) = (4/5)mg - F/(5√2). Então f_p = √2/8 * (4/5 mg - F/(5√2)) = (4√2/40)mg - (√2 F)/(40√2) = (√2/10)mg - F/40. Agora, N_e = (5F - 8 f_p)/(4√2) = (5F - 8(√2/10 mg - F/40))/(4√2) = (5F - (4√2/5)mg + F/5)/(4√2) = ( (26F/5) - (4√2/5)mg )/(4√2) = (26F - 4√2 mg)/(20√2) = (13F - 2√2 mg)/(10√2). Para N_e > 0, precisamos 13F > 2√2 mg => F > (2√2/13) mg ≈ 0.2176 mg. Então para F < 0.2176 mg, f_p = μ N_p não é possível porque N_e seria negativo. Isso significa que para F pequeno, a esfera não pode estar na iminência de deslizar no piso com f_p positivo. Mas f_p pode ser negativo. Vamos analisar a in Minimência de deslizamento no piso com f_p negativo.
Caso 2: f_p = - μ N_p (negativo). Vimos que isso leva a N_p = (4/3)mg - F/(3√2). E N_e = (7F + 2√2 mg)/(6√2). f_e = (13F/24) - (√2/6)mg. Para F pequeno, f_e é negativo. A condição de deslizamento na esfera maior é |f_e| = μ N_e. Como f_e é negativo, f_e = - μ N_e. Resolvemos e obtivemos F = (2√2/11) mg ≈ 0.257 mg. Neste ponto, ambos os atritos atingem o limite. Mas será que para F < 0.257 mg, a esfera está em repouso? Sim. E para F > 0.257 mg, a esfera começa a deslizar? Mas observe que se F aumentar além de 0.257 mg, mantendo f_p = - μ N_p, então f_e se torna menos negativo? Vamos ver: f_e = (13F/24) - (√2/6)mg. Em F = 0.257 mg, f_e = - μ N_e. Para F maior, f_e aumenta (se torna menos negativo ou positivo). Mas |f_e| pode exceder μ N_e? Se f_e for negativo, |f_e| = -f_e. A condição |f_e| ≤ μ N_e é -f_e ≤ μ N_e => f_e ≥ - μ N_e. Em F = 0.257 mg, f_e = - μ N_e. Para F maior, f_e > - μ N_e, então a condição é satisfeita. Mas então o atrito na esfera maior não está mais no limite. O atrito no piso está no limite. Nesse caso, a esfera deslizaria no piso? Mas se o atrito no piso está no limite e o atrito na esfera maior não, a esfera pode deslizar no piso. Mas a esfera também está em contato com a esfera maior. Se ela desliza no piso, ela se move para a direita. Mas a esfera maior impede o movimento para a direita? Se a esfera menor se move para a direita, ela empurra a esfera maior. Mas a esfera maior está fixa. Então a esfera menor não pode se mover para a direita sem deslizar na esfera maior. Se ela desliza no piso e não desliza na esfera maior, ela teria que rolar sobre a esfera maior? Mas a esfera maior está fixa. Se a esfera menor rola sobre a esfera maior, o ponto de contato com a esfera maior não desliza, então a esfera menor gira. Mas se ela gira, o ponto de contato com o piso se move. Se o piso está no limite de atrito, a esfera pode deslizar no piso enquanto rola sobre a esfera maior. Isso é possível? Sim, a esfera menor pode rolar sobre a esfera maior e deslizar no piso. Nesse caso, a velocidade do centro da esfera menor não é zero. Mas o problema pergunta a máxima força F para que a esfera permaneça em repouso. Repouso significa que ela não se move nem gira. Portanto, enquanto ambos os atritos não atingem o limite, ela está em repouso. No ponto em que um dos atritos atinge o limite, a esfera pode começar a se mover. Mas se apenas um atrito atinge o limite, a esfera pode ainda estar em repouso se o outro atrito puder se ajustar? Não, se um atrito atinge o limite, a esfera está na iminência de movimento. Se a força F aumentar um pouco mais, esse atrito não pode aumentar, então a esfera começa a se mover. Portanto, a máxima força é o menor valor de F para o qual qualquer um dos atritos atinge o limite.
Temos dois valores candidatos:
- F1 = (2√2/11) mg ≈ 0.257 mg (onde f_e atinge o limite negativo e f_p também atinge o limite negativo simultaneamente).
- F2 = (10√2/19) mg ≈ 0.744 mg (onde f_e atinge o limite positivo e f_p atinge o limite negativo simultaneamente? Vamos verificar: para F2, assumimos f_p = - μ N_p. Então f_p = - μ N_p. E f_e = μ N_e. Ambos atingem o limite. Mas qual é o menor? F1 < F2. Portanto, a esfera atinge o limite primeiro em F1. Então a máxima força é F1 = (2√2/11) mg.
Mas vamos verificar se há outra possibilidade: a esfera perde contato com o piso (N_p = 0). Isso ocorre quando N_p = 0. Da equação (6): N_p = mg - (F + 8 f_p)/(4√2) = 0 => F + 8 f_p = 4√2 mg. Mas também temos a equação de torque e as outras. Sem saber f_p, não podemos determinar F. Se a esfera perde contato com o piso, N_p = 0, então f_p = 0 (já que não há contato). Então F = 4√2 mg ≈ 5.66 mg. Isso é muito maior que F1. Então não é o caso.
Perda de contato com a esfera maior: N_e = 0. Da equação (4): 5F - 8 f_p = 0 => f_p = 5F/8. E N_p = mg - (F + 8*(5F/8))/(4√2) = mg - (F + 5F)/(4√2) = mg - 6F/(4√2) = mg - 3F/(2√2). Para N_e = 0, precisamos que f_p e N_p sejam tais que as equações de equilíbrio sejam satisfeitas. Mas se N_e = 0, a esfera maior não exerce força. Então a esfera menor está apenas no piso. Nesse caso, as equações são: F - f_p = 0 => f_p = F. N_p = mg. E torque: - F R/2 - R f_p = 0 => - F/2 - f_p = 0 => f_p = -F/2. Contradição: f_p = F e f_p = -F/2 => F = 0. Portanto, N_e = 0 só é possível se F = 0. Então a esfera não perde contato com a esfera maior enquanto F > 0. Na verdade, N_e aumenta com F.
Portanto, a única condição de falha relevante é o deslizamento. E o menor F é F1 = (2√2/11) mg.
Vamos comparar com as alternativas:
A) 2√2/5 mg = 0.4√2 mg? 2√2/5 = 0.4√2 ≈ 0.565 mg.
B) 4√2 mg ≈ 5.66 mg.
C) √18/19 mg = 3√2/19 mg ≈ 0.223 mg? √18 = 3√2 ≈ 4.24. 4.24/19 ≈ 0.223 mg. Isso é menor que F1.
D) 10√2/19 mg ≈ 0.744 mg.
E) 5√2/9 mg ≈ 0.785 mg.
Nenhuma dessas é exatamente (2√2/11) mg ≈ 0.257 mg. Vamos calcular 2√2/11 ≈ 0.257. As opções: A = 2√2/5 = 0.4√2 ≈ 0.565. B = 4√2 ≈ 5.66. C = 3√2/19 ≈ 0.223. D = 10√2/19 ≈ 0.744. E = 5√2/9 ≈ 0.785. Nenhuma é 0.257. Então algo está errado.
Vamos revisar nossos cálculos. Talvez eu tenha cometido um erro na direção do atrito ou nas equações.
Vamos reanalisar o problema com mais cuidado.
Diagrama de forças na esfera menor:
- Peso: mg para baixo, no centro.
- F: horizontal para direita, aplicada a uma altura 3R/2. O centro está a R do piso. Então a força é aplicada a R/2 acima do centro. Vetor posição em relação ao centro: (0, R/2).
- N_p: normal do piso, vertical para cima, no ponto de contato (0, -R) em relação ao centro.
- f_p: atrito do piso. Vamos assumir que aponta para a esquerda (positivo). Então f_p = ( -f_p, 0 ).
- N_e: normal da esfera maior. A linha dos centros: O1(0,R) e O2(2√2 R, 2R). Vetor de O1 para O2: (2√2 R, R). Módulo 3R. Vetor unitário de O2 para O1: (-2√2/3, -1/3). A normal que a esfera maior exerce na menor aponta de O2 para O1? Não, a normal é perpendicular à superfície. A esfera maior empurra a menor. O ponto de contato Q está na linha dos centros. A força normal na esfera menor aponta do ponto de contato para o centro da esfera menor? Não, a normal de contato entre duas esferas é ao longo da linha que une os centros. A esfera maior exerce uma força de repulsão na esfera menor. Se a esfera menor está à esquerda da esfera maior, a força que a esfera maior exerce na menor aponta para a esquerda. E também para baixo? Vamos pensar: Se você pressiona uma esfera contra outra, a força de reação aponta para fora da esfera que exerce a força. A esfera maior está à direita. Ela empurra a esfera menor para a esquerda. A componente vertical: o ponto de contato Q está acima do centro da esfera menor? Q está a 4R/3 do piso, e o centro da esfera menor está a R. Então Q está acima do centro. A linha que une os centros vai de O1 para O2: sobe e vai para direita. A normal que a esfera maior exerce na menor é ao longo dessa linha, mas no sentido de O2 para O1? Vamos usar a terceira lei de Newton. A esfera menor exerce uma força na esfera maior. Essa força aponta de O1 para O2 (para direita e para cima). A reação da esfera maior na menor aponta de O2 para O1 (para esquerda e para baixo). Então N_e = N_e * (-2√2/3, -1/3). Isso significa que a normal tem componente vertical para baixo. Isso é fisicamente correto? Se a esfera maior está por cima, ela pode empurrar a esfera menor para baixo? Sim, se a esfera menor estiver inclinada. Imagine duas bolas de boliche se tocando. A bola da direita (maior) está mais alta? Não, ambas tocam o chão. A bola maior tem raio 2R, então seu centro está a 2R. A bola menor tem raio R, centro a R. O ponto de contato está a 4R/3. Isso está acima do centro da bola menor. Então a reta que une os centros tem inclinação positiva. A força que a bola maior exerce na menor é ao longo dessa reta, apontando de O2 para O1? Vamos ver: A bola maior está à direita. Se você empurra a bola menor contra a maior, a maior empurra a menor para a esquerda. Mas a componente vertical? Se a bola menor tentar subir, a maior a empurra para baixo. Então a normal tem componente vertical para baixo. Isso faz sentido. A normal N_e tem componente vertical negativa. Então na equação de força vertical, N_e contribui negativamente (para baixo). Isso aumenta N_p. Correto.
- f_e: atrito entre as esferas. No ponto Q. A direção tangencial. A tangente é perpendicular à normal. A normal é (-2√2/3, -1/3). Uma tangente possível é (1/3, -2√2/3) (para direita e para baixo) ou (-1/3, 2√2/3) (para esquerda e para cima). A esfera menor tende a girar no sentido horário devido a F. No ponto Q, se a esfera gira no sentido horário, o ponto Q se move para baixo e para direita. Então a superfície da esfera menor tende a se mover para baixo e para direita em relação à esfera maior. Portanto, o atrito na esfera menor se opõe a esse movimento, apontando para cima e para esquerda. Então f_e está na direção (-1/3, 2√2/3). Vamos confirmar: Se a esfera menor gira no sentido horário, o ponto Q (no quadrante superior direito) tem velocidade tangencial para baixo e para direita? Vamos calcular: ω no sentido horário (negativo). r = (2√2 R/3, R/3). v = ω × r = (-ω k) × (2√2 R/3 i + R/3 j) = -ω(2√2 R/3)(k×i) - ω(R/3)(k×j) = -ω(2√2 R/3) j - ω(R/3)(-i) = (ω R/3) i - (2√2 ω R/3) j. Então v tem componente x positiva (direita) e y negativa (baixo). Então o movimento relativo da esfera menor em relação à esfera maior é para direita e para baixo. O atrito na esfera menor se opõe, então aponta para esquerda e para cima. Direção (-1/3, 2√2/3). Isso é o que usamos. Então f_e é positivo nessa direção.
Agora, vamos reescrever as equações com cuidado.
Forças na esfera menor:
Σ Fx = F - f_p - (2√2/3) N_e - (1/3) f_e = 0 (1)
Σ Fy = N_p - mg - (1/3) N_e + (2√2/3) f_e = 0 (2)
Torque em relação ao centro O1:
- F: aplicada em (0, R/2), F = (F, 0). τ = r × F = (0, R/2) × (F, 0) = - F R/2.
- f_p: aplicada em (0, -R), f_p = (-f_p, 0). τ = (0, -R) × (-f_p, 0) = - R f_p.
- N_e: aplicada em Q, N_e = (-2√2/3 N_e, -1/3 N_e). τ = r × N_e. r = (2√2 R/3, R/3). r_x F_y - r_y F_x = (2√2 R/3)(-1/3 N_e) - (R/3)(-2√2/3 N_e) = -2√2 R N_e/9 + 2√2 R N_e/9 = 0.
- f_e: aplicada em Q, f_e = (-f_e/3, 2√2/3 f_e). τ = r × f_e = (2√2 R/3)(2√2/3 f_e) - (R/3)(-f_e/3) = (8 R/9) f_e + (R/9) f_e = R f_e.
Então a equação de torque:
- F R/2 - R f_p + R f_e = 0 => - F/2 - f_p + f_e = 0 => f_e = F/2 + f_p. (3)
Agora, vamos considerar as condições de deslizamento.
Caso A: Deslizamento iminente no piso. f_p = μ N_p (assumindo f_p > 0) ou f_p = - μ N_p (assumindo f_p < 0). Vamos testar ambos.
Subcaso A1: f_p = μ N_p (positivo).
Substitua em (3): f_e = F/2 + μ N_p.
Substitua em (1) e (2). Mas vamos usar (2) para N_p.
De (2): N_p = mg + (1/3) N_e - (2√2/3) f_e.
Substitua f_e: N_p = mg + (1/3) N_e - (2√2/3)(F/2 + μ N_p) = mg + (1/3) N_e - (√2/3) F - (2√2/3) μ N_p.
=> N_p (1 + (2√2/3) μ) = mg + (1/3) N_e - (√2/3) F.
Mas μ = √2/8. (2√2/3) μ = (2√2/3)(√2/8) = (2*2)/(24) = 4/24 = 1/6.
Então N_p (1 + 1/6) = (7/6) N_p = mg + (1/3) N_e - (√2/3) F
=> N_p = (6/7)(mg - (√2/3) F + (1/3) N_e). (4a)
Agora, de (1): F - μ N_p - (2√2/3) N_e - (1/3) f_e = 0.
Substitua f_e: F - μ N_p - (2√2/3) N_e - (1/3)(F/2 + μ N_p) = 0
=> F - μ N_p - (2√2/3) N_e - F/6 - (μ/3) N_p = 0
=> (5/6) F - μ N_p (1 + 1/3) - (2√2/3) N_e = 0
=> (5/6) F - (4/3) μ N_p - (2√2/3) N_e = 0.
Multiplicando por 6: 5F - 8 μ N_p - 4√2 N_e = 0.
Substitua μ = √2/8: 8 μ = √2. Então:
5F - √2 N_p - 4√2 N_e = 0 => √2 N_p = 5F - 4√2 N_e => N_p = (5F - 4√2 N_e)/√2 = (5F/√2) - 4 N_e. (5a)
Iguale (4a) e (5a):
(6/7)(mg - (√2/3) F + (1/3) N_e) = (5F/√2) - 4 N_e.
Multiplique por 7:
6 mg - 2√2 F + 2 N_e = 35F/√2 - 28 N_e.
Multiplique por √2:
6√2 mg - 4F + 2√2 N_e = 35F - 28√2 N_e.
=> 6√2 mg + 30√2 N_e = 39F
=> 2√2 mg + 10√2 N_e = 13F
=> F = (2√2/13) mg + (10√2/13) N_e. (6a)
Agora, da equação (5a): N_p = (5F/√2) - 4 N_e. Substitua F:
N_p = (5/√2)[(2√2/13)mg + (10√2/13)N_e] - 4 N_e = (10/13)mg + (50/13)N_e - 4 N_e = (10/13)mg + (50/13 - 52/13)N_e = (10/13)mg - (2/13)N_e.
Como N_e > 0, N_p < (10/13)mg. Agora, também temos f_p = μ N_p = (√2/8) N_p.
E f_e = F/2 + f_p.
Agora, precisamos que a esfera permaneça em repouso. A condição para deslizamento no piso é f_p = μ N_p, que já usamos. Para que a esfera não deslize na esfera maior, precisamos |f_e| ≤ μ N_e. Vamos verificar quando f_e atinge μ N_e.
f_e = F/2 + f_p = F/2 + μ N_p.
Substitua F e N_p:
F/2 = (1/2)[(2√2/13)mg + (10√2/13)N_e] = (√2/13)mg + (5√2/13)N_e.
μ N_p = (√2/8)[(10/13)mg - (2/13)N_e] = (10√2)/(104)mg - (2√2)/(104)N_e = (5√2/52)mg - (√2/52)N_e.
Então f_e = (√2/13 + 5√2/52)mg + (5√2/13 - √2/52)N_e = (4√2/52 + 5√2/52)mg + (20√2/52 - √2/52)N_e = (9√2/52)mg + (19√2/52)N_e.
Agora, a condição f_e = μ N_e:
(9√2/52)mg + (19√2/52)N_e = (√2/8) N_e.
Multiplicando por 52/√2:
9 mg + 19 N_e = (52/8) N_e = 6.5 N_e = (13/2) N_e.
=> 9 mg = (13/2 - 19) N_e = (13/2 - 38/2) N_e = (-25/2) N_e.
Isso dá N_e = - (18/25) mg, que é negativo. Portanto, não há solução com N_e > 0. Isso significa que, assumindo f_p = μ N_p, a condição f_e = μ N_e nunca é atingida para N_e > 0. Na verdade, f_e é sempre menor que μ N_e? Vamos ver: A equação f_e = μ N_e não tem solução positiva. Então, se f_p = μ N_p, o atrito na esfera maior nunca atinge o limite. A esfera deslizaria no piso primeiro? Mas para que a esfera deslize no piso, f_p precisa atingir μ N_p. Mas para F pequeno, vimos que N_e seria negativo. Então f_p = μ N_p só é possível se N_e for negativo, o que não é físico. Portanto, o caso A1 (f_p positivo máximo) não ocorre.
Subcaso A2: f_p = - μ N_p (negativo).
f_p = - (√2/8) N_p.
De (3): f_e = F/2 + f_p = F/2 - μ N_p.
De (2): N_p = mg + (1/3) N_e - (2√2/3) f_e = mg + (1/3) N_e - (2√2/3)(F/2 - μ N_p) = mg + (1/3) N_e - (√2/3) F + (2√2/3) μ N_p.
μ = √2/8, então (2√2/3) μ = 1/6.
=> N_p = mg + (1/3) N_e - (√2/3) F + (1/6) N_p
=> (5/6) N_p = mg + (1/3) N_e - (√2/3) F
=> N_p = (6/5)(mg - (√2/3) F + (1/3) N_e). (4b)
De (1): F - f_p - (2√2/3) N_e - (1/3) f_e = 0
=> F + μ N_p - (2√2/3) N_e - (1/3)(F/2 - μ N_p) = 0
=> F + μ N_p - (2√2/3) N_e - F/6 + (μ/3) N_p = 0
=> (5/6) F + μ N_p (1 + 1/3) - (2√2/3) N_e = 0
=> (5/6) F + (4/3) μ N_p - (2√2/3) N_e = 0.
Multiplique por 6: 5F + 8 μ N_p - 4√2 N_e = 0.
8 μ = √2.
=> 5F + √2 N_p - 4√2 N_e = 0 => √2 N_p = 4√2 N_e - 5F => N_p = 4 N_e - (5F/√2) = 4 N_e - (5√2/2) F. (5b)
Iguale (4b) e (5b):
(6/5)(mg - (√2/3) F + (1/3) N_e) = 4 N_e - (5√2/2) F.
Multiplique por 5:
6 mg - 2√2 F + 2 N_e = 20 N_e - (25√2/2) F.
=> 6 mg + (25√2/2 - 2√2) F = 18 N_e.
=> 6 mg + ( (25 - 4)√2/2 ) F = 18 N_e.
=> 6 mg + (21√2/2) F = 18 N_e
=> N_e = (1/3) mg + (7√2/12) F. (6b)
Agora, N_p = 4 N_e - (5√2/2) F = 4[(1/3)mg + (7√2/12)F] - (5√2/2)F = (4/3)mg + (7√2/3)F - (5√2/2)F = (4/3)mg + (14√2/6 - 15√2/6)F = (4/3)mg - (√2/6)F.
Agora, f_e = F/2 - μ N_p = F/2 - (√2/8)[(4/3)mg - (√2/6)F] = F/2 - (√2/8)*(4/3)mg + (√2/8)*(√2/6)F = F/2 - (√2/6)mg + (2/48)F = F/2 + F/24 - (√2/6)mg = (13/24)F - (√2/6)mg.
Agora, a condição para que o atrito na esfera maior não atinja o limite: |f_e| ≤ μ N_e. Como f_e pode ser negativo para F pequeno, vamos considerar os dois casos.
Se f_e = μ N_e (positivo):
(13/24)F - (√2/6)mg = (√2/8)[(1/3)mg + (7√2/12)F] = (√2/24)mg + (7*2)/(96)F = (√2/24)mg + (14/96)F = (√2/24)mg + (7/48)F.
Multiplicando tudo por 48:
48*(13/24)F - 48*(√2/6)mg = 48*(√2/24)mg + 48*(7/48)F
=> 2*13F - 8√2 mg = 2√2 mg + 7F
=> 26F - 8√2 mg = 2√2 mg + 7F
=> 19F = 10√2 mg
=> F = (10√2/19) mg.
Se f_e = - μ N_e (negativo):
(13/24)F - (√2/6)mg = - (√2/24)mg - (7/48)F.
Multiplicando por 48:
26F - 8√2 mg = -2√2 mg - 7F
=> 33F = 6√2 mg
=> F = (6√2/33) mg = (2√2/11) mg.
Então temos dois valores onde f_e atinge o limite. Qual deles é o primeiro? Para F pequeno, f_e é negativo (pois -√2/6 mg é negativo). Então a condição f_e = - μ N_e é a que ocorre primeiro, porque f_e se torna menos negativo até atingir - μ N_e. Em F = (2√2/11) mg ≈ 0.257 mg, f_e atinge o limite negativo. Para F maior, f_e continua aumentando (passa por zero e se torna positivo). Em F = (10√2/19) mg ≈ 0.744 mg, f_e atinge o limite positivo. Mas a esfera não pode passar de F = (2√2/11) mg sem deslizar? Se em F = (2√2/11) mg o atrito na esfera maior atinge o limite, então para F > (2√2/11) mg, a esfera começaria a deslizar na esfera maior. Portanto, a máxima força é (2√2/11) mg. Mas este valor não está nas alternativas.
Vamos verificar se há algum erro na direção da normal ou do atrito. Talvez a normal N_e não tenha componente vertical para baixo? Vamos reavaliar a geometria.
O centro da esfera maior: O2 = (x2, 2R). O centro da esfera menor: O1 = (0, R). Distância entre centros: 3R.
(x2 - 0)^2 + (2R - R)^2 = (3R)^2 => x2^2 + R^2 = 9R^2 => x2^2 = 8R^2 => x2 = 2√2 R (à direita).
Então O2 = (2√2 R, 2R).
O vetor de O1 para O2 é (2√2 R, R). O vetor unitário é (2√2/3, 1/3).
A normal que a esfera maior exerce na menor é a força de contato. Como as esferas se empurram, a força na esfera menor aponta de O2 para O1? Não, a força normal é perpendicular à superfície. A superfície da esfera maior no ponto de contato tem normal para fora da esfera maior. Essa normal aponta de O2 para Q? Q está na linha dos centros. A normal para fora da esfera maior aponta na direção de O2 para Q, que é a direção de O2 para O1 (para baixo e para esquerda). Então a força que a esfera maior exerce na menor é nessa direção? Vamos pensar na terceira lei de Newton. A esfera menor exerce uma força na esfera maior. Essa força aponta de O1 para O2 (para cima e para direita). A reação da esfera maior na menor aponta de O2 para O1 (para baixo e para esquerda). Então a normal na esfera menor tem componentes negativas em x e y. Isso é o que usamos.
Mas vamos considerar o equilíbrio da esfera menor. Se a normal tem componente vertical para baixo, então o piso precisa exercer uma normal maior que o peso. Isso é possível. Mas vamos verificar a equação de torque. O torque da normal em relação ao centro é zero porque a linha de ação passa pelo centro. Correto.
Agora, vamos analisar a tendência de movimento. A força F empurra para direita. A esfera menor tende a se mover para direita. A esfera maior impede. A normal N_e aumenta. A esfera menor tende a girar no sentido horário? Vamos ver o torque de F: F aplicada acima do centro, para direita. Em relação ao centro, o vetor posição é (0, R/2). O torque é r × F = (0, R/2) × (F, 0) = - F R/2 (horário). Então F tende a girar a esfera no sentido horário. Para evitar a rotação, o atrito no piso e na esfera maior devem criar torque anti-horário. O atrito no piso: se a esfera tende a girar no sentido horário, o ponto de contato com o piso tende a se mover para a esquerda. Para evitar deslizamento, o atrito do piso deve apontar para a direita (opondo-se ao movimento da superfície para esquerda). Então f_p aponta para a direita. Isso significa que f_p é negativo na nossa convenção (f_p positivo = esquerda). O atrito na esfera maior: o ponto Q tende a se mover para baixo e para direita (como calculado). Para evitar deslizamento, o atrito na esfera maior deve apontar para cima e para esquerda. Então f_e é positivo na nossa convenção (-1/3, 2√2/3). Então ambos os atritos contribuem para o torque anti-horário? Vamos ver: f_p para direita na base cria torque anti-horário? r = (0, -R), F = (f_p, 0) (se f_p é para direita, então F_x = f_p > 0). Torque = r × F = (0, -R) × (f_p, 0) = (0*0 - (-R)*f_p) k = R f_p k. Positivo (anti-horário). Então f_p para direita (negativo na convenção anterior) cria torque anti-horário. Isso equilibra o torque horário de F. O atrito na esfera maior f_e para cima e para esquerda também cria torque anti-horário. Então ambos os atritos ajudam a equilibrar o torque. Mas a equação de torque é: - F R/2 + R f_p (com sinal?) + R f_e = 0. Vamos reescrever a equação de torque com cuidado.
Vamos adotar uma convenção consistente para os sinais. Vamos definir:
- f_p: componente horizontal do atrito no piso. Positivo se para direita.
- f_e: componente tangencial do atrito na esfera maior. Positivo se na direção (1/3, -2√2/3) (para direita e para baixo)? Ou vamos definir f_e positivo na direção que se opõe ao movimento relativo? Melhor definir f_e positivo na direção (-1/3, 2√2/3) (para esquerda e para cima). Então f_e > 0 significa que a esfera maior empurra a esfera menor para esquerda e para cima.
Agora, vamos reescrever as equações.
Forças na esfera menor:
Peso: (0, -mg)
F: (F, 0) aplicada em (0, R/2) em relação ao centro.
N_p: (0, N_p) em (0, -R).
f_p: (f_p, 0) em (0, -R). (f_p positivo = direita)
N_e: N_e * (-2√2/3, -1/3) em Q.
f_e: f_e * (-1/3, 2√2/3) em Q. (f_e positivo = esquerda e cima)
Equações de força:
Σ Fx = F + f_p - (2√2/3) N_e - (1/3) f_e = 0 (1')
Σ Fy = N_p - mg - (1/3) N_e + (2√2/3) f_e = 0 (2')
Torque em relação ao centro (anti-horário positivo):
- F: r = (0, R/2), F = (F, 0). τ = - F R/2.
- f_p: r = (0, -R), F = (f_p, 0). τ = R f_p. (porque r_y F_x = (-R)*f_p = -R f_p, mas r × F = (0*0 - (-R)*f_p) = R f_p. Positivo, anti-horário. Correto: f_p para direita na base gira anti-horário).
- N_e: τ = 0.
- f_e: r = (2√2 R/3, R/3), F = (-f_e/3, 2√2/3 f_e). τ = r_x F_y - r_y F_x = (2√2 R/3)(2√2/3 f_e) - (R/3)(-f_e/3) = (8 R/9) f_e + (R/9) f_e = R f_e. Positivo.
Equação de torque:
- F R/2 + R f_p + R f_e = 0 => f_e = F/2 - f_p. (3')
Comparando com (3) anterior: f_e = F/2 + f_p. A diferença é o sinal de f_p. Na convenção anterior, f_p era positivo para esquerda. Agora f_p é positivo para direita. Então f_p_antigo = - f_p_novo. A equação (3') é a mesma que (3) se substituirmos.
Agora, vamos analisar as condições de deslizamento com esta nova convenção.
A esfera está em repouso. A força F aumenta. Queremos a máxima F.
As condições de falha:
1. Deslizamento no piso: |f_p| = μ N_p.
2. Deslizamento na esfera maior: |f_e| = μ N_e.
3. N_p = 0.
4. N_e = 0.
Vamos analisar cada uma.
Primeiro, vamos expressar N_p e N_e em função de f_p e F.
Da (1'): F + f_p - (2√2/3) N_e - (1/3) f_e = 0.
Substitua f_e = F/2 - f_p:
F + f_p - (2√2/3) N_e - (1/3)(F/2 - f_p) = 0
=> F + f_p - (2√2/3) N_e - F/6 + f_p/3 = 0
=> (5/6)F + (4/3) f_p - (2√2/3) N_e = 0
Multiplique por 6: 5F + 8 f_p - 4√2 N_e = 0
=> N_e = (5F + 8 f_p) / (4√2). (4')
Da (2'): N_p = mg + (1/3) N_e - (2√2/3) f_e = mg + (1/3) N_e - (2√2/3)(F/2 - f_p)
= mg + (1/3) N_e - (√2/3) F + (2√2/3) f_p.
Substitua N_e:
N_p = mg - (√2/3) F + (2√2/3) f_p + (1/3)*(5F + 8 f_p)/(4√2)
= mg - (√2/3) F + (2√2/3) f_p + (5F + 8 f_p)/(12√2)
= mg - (√2/3) F + (2√2/3) f_p + (5F)/(12√2) + (8 f_p)/(12√2)
= mg - (√2/3) F + (2√2/3) f_p + (5√2 F)/(24) + (2√2 f_p)/(3*4?) Vamos simplificar: (8 f_p)/(12√2) = (2 f_p)/(3√2) = (2√2 f_p)/6 = (√2 f_p)/3.
Então:
N_p = mg - (√2/3) F + (2√2/3) f_p + (5√2/24) F + (√2/3) f_p
= mg + ( - (√2/3) + (5√2/24) ) F + ( (2√2/3) + (√2/3) ) f_p
= mg + ( -8√2/24 + 5√2/24 ) F + (3√2/3) f_p
= mg - (3√2/24) F + √2 f_p
= mg - (√2/8) F + √2 f_p. (5')
Agora, vamos analisar as condições.
A esfera menor tende a girar no sentido horário devido a F. Para evitar, f_e deve ser positivo? Vamos ver: f_e = F/2 - f_p. Para que f_e seja positivo (esquerda e cima, anti-horário), precisamos F/2 > f_p. Se f_p for negativo (atrito no piso para esquerda), f_e é ainda maior. Se f_p for positivo (atrito no piso para direita), f_e pode ser negativo se f_p > F/2.
Vamos analisar a tendência de movimento. Sem atrito, a esfera não pode equilibrar o torque. O atrito no piso (se f_p for para direita, positivo) cria torque anti-horário. O atrito na esfera maior (f_e positivo) também cria torque anti-horário. Para equilibrar, precisamos que a soma dos torques seja zero. A equação (3') mostra que f_e = F/2 - f_p. Como f_e deve ser positivo para ajudar no torque? Se f_e for negativo, ele cria torque horário, piorando. Então f_e provavelmente é positivo. Isso significa que f_p < F/2. Mas f_p pode ser negativo ou positivo pequeno.
Agora, qual atrito atinge o limite primeiro? Vamos testar as combinações.
Caso 1: Deslizamento no piso iminente. f_p = μ N_p (positivo, para direita) ou f_p = - μ N_p (negativo, para esquerda).
Subcaso 1a: f_p = μ N_p (positivo).
Substitua em (5'): N_p = mg - (√2/8) F + √2 μ N_p = mg - (√2/8) F + √2*(√2/8) N_p = mg - (√2/8) F + (2/8) N_p = mg - (√2/8) F + (1/4) N_p.
=> N_p - N_p/4 = mg - (√2/8) F => (3/4) N_p = mg - (√2/8) F => N_p = (4/3)mg - (4√2/24) F = (4/3)mg - (√2/6) F.
Agora, N_e = (5F + 8 f_p)/(4√2) = (5F + 8 μ N_p)/(4√2) = (5F + 8*(√2/8) N_p)/(4√2) = (5F + √2 N_p)/(4√2).
Substitua N_p:
N_e = (5F + √2[(4/3)mg - (√2/6)F])/(4√2) = (5F + (4√2/3)mg - (2/6)F)/(4√2) = (5F - F/3 + (4√2/3)mg)/(4√2) = ( (15F - F)/3 + (4√2/3)mg )/(4√2) = ( (14F/3) + (4√2/3)mg )/(4√2) = (14F + 4√2 mg)/(12√2) = (7F + 2√2 mg)/(6√2).
Agora, f_e = F/2 - f_p = F/2 - μ N_p = F/2 - (√2/8)[(4/3)mg - (√2/6)F] = F/2 - (√2/6)mg + (2/48)F = F/2 + F/24 - (√2/6)mg = (13/24)F - (√2/6)mg.
Agora, condição para deslizamento na esfera maior: |f_e| = μ N_e.
Como f_e pode ser negativo para F pequeno, vamos resolver f_e = μ N_e e f_e = - μ N_e.
f_e = μ N_e:
(13/24)F - (√2/6)mg = (√2/8) * (7F + 2√2 mg)/(6√2) = (7F + 2√2 mg)/48.
Multiplique por 48:
2*13F - 8√2 mg = 7F + 2√2 mg
=> 26F - 8√2 mg = 7F + 2√2 mg
=> 19F = 10√2 mg
=> F = (10√2/19) mg.
f_e = - μ N_e:
(13/24)F - (√2/6)mg = - (7F + 2√2 mg)/48.
Multiplique por 48:
26F - 8√2 mg = -7F - 2√2 mg
=> 33F = 6√2 mg
=> F = (6√2/33) mg = (2√2/11) mg.
Agora, precisamos verificar se N_p > 0 e N_e > 0 para esses F.
Para F = (2√2/11) mg ≈ 0.257 mg:
N_p = (4/3)mg - (√2/6)*(2√2/11)mg = (4/3)mg - (4/66)mg = (88/66 - 4/66)mg = (84/66)mg = (14/11)mg > 0.
N_e = (7*(2√2/11) + 2√2)mg / (6√2) = (14√2/11 + 22√2/11)mg / (6√2) = (36√2/11) / (6√2) mg = (6/11)mg > 0.
Então OK.
Para F = (10√2/19) mg ≈ 0.744 mg:
N_p = (4/3)mg - (√2/6)*(10√2/19)mg = (4/3 - 20/114)mg = (152/114 - 20/114)mg = (132/114)mg = (22/19)mg > 0.
N_e = (7*(10√2/19) + 2√2)mg / (6√2) = (70√2/19 + 38√2/19)mg / (6√2) = (108√2/19)/(6√2) mg = (18/19)mg > 0.
OK.
Então ambos os casos são possíveis. Qual ocorre primeiro? Para F pequeno, f_e é negativo. A condição f_e = - μ N_e ocorre em F = (2√2/11) mg. Se F aumentar além disso, f_e se torna menos negativo e eventualmente positivo. Mas a esfera não pode passar desse ponto sem deslizar, porque o atrito na esfera maior teria que exceder o limite? Não, se f_e = - μ N_e, isso significa que f_e atingiu o valor máximo negativo. Se F aumentar, a tendência é que f_e se torne menos negativo (aumente). Mas o atrito estático pode diminuir de magnitude? Sim, o atrito pode se ajustar. Mas se a força F aumentar, a esfera tende a girar mais no sentido horário, então o atrito na esfera maior precisa ser mais positivo (para cima e para esquerda) para equilibrar. Se f_e for negativo, ele ajuda a girar no sentido horário? Vamos ver: f_e negativo significa que a esfera maior puxa a esfera menor para baixo e para direita. Isso cria torque horário, que se soma ao torque de F. Então f_e negativo não ajuda a equilibrar; na verdade, piora. Mas por que a equação de torque dá f_e = F/2 - f_p? Se f_p for grande positivo, f_e pode ser negativo. Mas se f_e é negativo, o torque total seria - F/2 + f_p + f_e = - F/2 + f_p + (F/2 - f_p) = 0. Então é possível equilibrar mesmo com f_e negativo, desde que f_p seja grande o suficiente para compensar. Mas f_p positivo (para direita) cria torque anti-horário. Então a esfera menor pode usar o atrito do piso para equilibrar o torque, e o atrito na esfera maior pode ser negativo (ajudando F). Isso é fisicamente possível? Se a esfera menor tende a girar no sentido horário, o ponto Q tende a se mover para baixo e para direita. Para evitar deslizamento, o atrito na esfera maior deve apontar para cima e para esquerda (positivo). Se o atrito na esfera maior apontar para baixo e para direita (negativo), ele está na mesma direção do movimento relativo, o que não é fisicamente possível para atrito estático. O atrito estático sempre se opõe à tendência de movimento relativo. Se a superfície da esfera menor tende a se mover para baixo e para direita em relação à esfera maior, o atrito na esfera menor deve apontar para cima e para esquerda. Portanto, f_e deve ser positivo! Não pode ser negativo. Então nossa suposição de que f_e pode ser negativo está errada. A tendência de movimento relativo no ponto Q é sempre para baixo e para direita, então o atrito na esfera menor deve apontar para cima e para esquerda (f_e > 0). Portanto, f_e não pode ser negativo. A condição f_e = - μ N_e é impossível porque o atrito não pode apontar na direção do movimento relativo. Então o caso f_e < 0 não ocorre.
Isso significa que a equação f_e = - μ N_e não é fisicamente válida. Portanto, descartamos F = (2√2/11) mg. A única condição válida é f_e = μ N_e positivo, que dá F = (10√2/19) mg.
Mas espere, se f_e deve ser positivo, então da equação f_e = F/2 - f_p, precisamos F/2 - f_p > 0 => f_p < F/2. Se f_p = μ N_p, isso é satisfeito? Para F = (10√2/19) mg, f_p = μ N_p = (√2/8)*(22/19)mg = (22√2)/(152)mg = (11√2/76)mg ≈ 0.204 mg. F/2 = (5√2/19)mg ≈ 0.372 mg. Então f_p < F/2, então f_e > 0. OK.
Mas será que o atrito no piso pode ser negativo? Se f_p for negativo (para esquerda), então f_e = F/2 - f_p > F/2, então f_e é ainda maior. Mas a condição de deslizamento no piso seria |f_p| = μ N_p. Se f_p for negativo, f_p = - μ N_p. Vamos testar esse caso.
Subcaso 1b: f_p = - μ N_p (negativo, para esquerda).
f_p = - (√2/8) N_p.
De (5'): N_p = mg - (√2/8) F + √2 f_p = mg - (√2/8) F + √2 (-√2/8 N_p) = mg - (√2/8) F - (2/8) N_p = mg - (√2/8) F - (1/4) N_p.
=> N_p + N_p/4 = mg - (√2/8) F => (5/4) N_p = mg - (√2/8) F => N_p = (4/5)mg - (4√2/40) F = (4/5)mg - (√2/10) F.
Agora, N_e = (5F + 8 f_p)/(4√2) = (5F + 8 (-√2/8 N_p))/(4√2) = (5F - √2 N_p)/(4√2).
Substitua N_p:
N_e = (5F - √2[(4/5)mg - (√2/10)F])/(4√2) = (5F - (4√2/5)mg + (2/10)F)/(4√2) = (5F + F/5 - (4√2/5)mg)/(4√2) = ( (25F + F)/5 - (4√2/5)mg )/(4√2) = ( (26F/5) - (4√2/5)mg )/(4√2) = (26F - 4√2 mg)/(20√2) = (13F - 2√2 mg)/(10√2).
Agora, f_e = F/2 - f_p = F/2 + μ N_p = F/2 + (√2/8)[(4/5)mg - (√2/10)F] = F/2 + (√2/10)mg - (2/80)F = F/2 + (√2/10)mg - F/40 = (20F/40 - F/40) + (√2/10)mg = (19/40)F + (√2/10)mg.
Agora, f_e é sempre positivo (para F > 0). A condição de deslizamento na esfera maior: f_e = μ N_e.
(19/40)F + (√2/10)mg = (√2/8) * (13F - 2√2 mg)/(10√2) = (13F - 2√2 mg)/80.
Multiplique por 80:
2*(19F) + 8√2 mg = 13F - 2√2 mg
=> 38F + 8√2 mg = 13F - 2√2 mg
=> 25F = -10√2 mg
=> F = - (10√2/25) mg = - (2√2/5) mg.
Isso dá F negativo, o que é impossível. Então não há solução com f_p negativo e f_e positivo atingindo o limite.
Portanto, a única condição válida é f_p = μ N_p (positivo) e f_e = μ N_e (positivo), que dá F = (10√2/19) mg.
Mas espere, ainda temos a possibilidade de deslizamento na esfera maior primeiro, sem o piso atingir o limite. Ou seja, f_e = μ N_e, mas f_p < μ N_p. Vamos analisar.
Caso 2: Deslizamento na esfera maior iminente. f_e = μ N_e (positivo).
f_e = μ N_e.
Da (3'): f_e = F/2 - f_p => f_p = F/2 - f_e = F/2 - μ N_e.
Substitua em (4'): N_e = (5F + 8 f_p)/(4√2) = (5F + 8(F/2 - μ N_e))/(4√2) = (5F + 4F - 8 μ N_e)/(4√2) = (9F - 8 μ N_e)/(4√2).
8 μ = √2. Então:
N_e = (9F - √2 N_e)/(4√2)
=> 4√2 N_e = 9F - √2 N_e
=> 5√2 N_e = 9F
=> N_e = 9F / (5√2) = (9√2 F)/10.
Agora, da (5'): N_p = mg - (√2/8) F + √2 f_p.
f_p = F/2 - μ N_e = F/2 - (√2/8) * (9√2 F)/10 = F/2 - (18 F)/(80) = F/2 - (9F/40) = (20F/40 - 9F/40) = 11F/40.
Então f_p = 11F/40 (positivo, para direita).
N_p = mg - (√2/8) F + √2 * (11F/40) = mg - (√2/8) F + (11√2/40) F = mg + √2 F ( -1/8 + 11/40 ) = mg + √2 F ( -5/40 + 11/40 ) = mg + √2 F (6/40) = mg + (3√2/20) F.
Agora, a condição para que o piso não deslize: |f_p| ≤ μ N_p. Como f_p > 0, f_p ≤ μ N_p.
11F/40 ≤ (√2/8)[mg + (3√2/20)F] = (√2/8)mg + (3*2)/(160)F = (√2/8)mg + (6/160)F = (√2/8)mg + (3/80)F.
Multiplique por 80: 22F ≤ 10√2 mg + 3F => 19F ≤ 10√2 mg => F ≤ (10√2/19) mg.
Portanto, a esfera permanece em repouso se F ≤ (10√2/19) mg. Se F exceder esse valor, o atrito no piso também excederia o limite. Mas qual atinge primeiro? Nós assumimos f_e = μ N_e. A condição para f_p não exceder é F ≤ (10√2/19) mg. Isso significa que para F = (10√2/19) mg, ambos os atritos atingem o limite simultaneamente. Para F < (10√2/19) mg, f_e = μ N_e não é possível porque f_e seria menor que μ N_e? Na verdade, se assumirmos f_e = μ N_e e F < (10√2/19) mg, então f_p = 11F/40 < μ N_p. Mas a esfera está em equilíbrio com f_e = μ N_e? Isso significaria que o atrito na esfera maior está no limite, mas o piso não. Isso é possível? Sim, a esfera pode estar na iminência de deslizar na esfera maior enquanto o piso ainda não atingiu o limite. Mas para que isso aconteça, a força F deve ser tal que f_e atinja o limite. Resolvemos f_e = μ N_e e obtivemos N_e = 9√2 F/10, f_p = 11F/40, N_p = mg + 3√2 F/20. Mas isso é uma solução particular do sistema indeterminado? Na verdade, se f_e = μ N_e, o sistema tem uma solução única para N_e, f_p, N_p em função de F. Mas essa solução só é válida se as condições de não deslizamento no piso forem satisfeitas, ou seja, f_p ≤ μ N_p. Isso dá F ≤ (10√2/19) mg. Portanto, para F < (10√2/19) mg, a esfera pode estar em equilíbrio com f_e = μ N_e? Mas isso significaria que o atrito na esfera maior está no limite, mas a esfera ainda está em repouso? Se o atrito está no limite, qualquer aumento infinitesimal de F faria a esfera deslizar na esfera maior. Mas se F é menor que o valor crítico, por que o atrito estaria no limite? O atrito estático só atinge o limite quando a esfera está na iminência de deslizar. Se F é menor, a esfera não está na iminência de deslizar na esfera maior; então f_e < μ N_e. Portanto, a solução f_e = μ N_e só é fisicamente relevante quando F atinge o valor crítico. Para F menor, f_e < μ N_e. Então a condição de deslizamento na esfera maior não é atingida até F = (10√2/19) mg. Nesse ponto, f_e = μ N_e e f_p = μ N_p simultaneamente? Vimos que em F = (10√2/19) mg, f_p = 11F/40 = 11/40 * (10√2/19) mg = (110√2)/(760) mg = (11√2/76) mg. E μ N_p = (√2/8) N_p = (√2/8)[mg + (3√2/20)F] = (√2/8)mg + (3*2/160)F = (√2/8)mg + (3/80)F. Em F = (10√2/19) mg, μ N_p = (√2/8)mg + (3/80)*(10√2/19)mg = (√2/8)mg + (30√2)/(1520)mg = (√2/8)mg + (3√2)/(152)mg = (19√2/152 + 3√2/152)mg = (22√2/152)mg = (11√2/76)mg. Sim, coincide. Então em F = (10√2/19) mg, ambos os atritos atingem o limite simultaneamente. Portanto, a máxima força é (10√2/19) mg.
Agora, vamos comparar com as alternativas. A alternativa D é 10√2/19 mg. Então a resposta parece ser D.
Mas vamos verificar se há algum outro modo de falha. N_p = 0? N_p = mg + (3√2/20) F > 0 para todo F > 0. N_e = 9√2 F/10 > 0. Então não perde contato.
Portanto, a resposta é D) 10√2/19 mg.
Vamos confirmar se a alternativa C (√18/19 mg = 3√2/19 mg ≈ 0.223 mg) poderia ser o caso onde f_e atinge o limite negativo? Mas vimos que f_e não pode ser negativo. Então C está descartada.
A alternativa A (2√2/5 mg = 0.4√2 ≈ 0.566 mg) e E (5√2/9 mg ≈ 0.785 mg) não correspondem aos nossos cálculos.
Portanto, a resposta correta é D.
Vamos fazer uma última verificação dos cálculos.
Equações:
(1') F + f_p - (2√2/3) N_e - (1/3) f_e = 0
(2') N_p - mg - (1/3) N_e + (2√2/3) f_e = 0
(3') f_e = F/2 - f_p
Substituindo (3') em (1'):
F + f_p - (2√2/3) N_e - (1/3)(F/2 - f_p) = 0
F + f_p - (2√2/3) N_e - F/6 + f_p/3 = 0
(5/6)F + (4/3) f_p - (2√2/3) N_e = 0
Multiplicando por 6: 5F + 8 f_p - 4√2 N_e = 0 => N_e = (5F + 8 f_p)/(4√2). OK.
Substituindo (3') em (2'):
N_p = mg + (1/3) N_e - (2√2/3)(F/2 - f_p) = mg + (1/3) N_e - (√2/3) F + (2√2/3) f_p.
Substituindo N_e:
N_p = mg - (√2/3) F + (2√2/3) f_p + (1/3)*(5F + 8 f_p)/(4√2)
= mg - (√2/3) F + (2√2/3) f_p + (5F + 8 f_p)/(12√2)
= mg - (√2/3) F + (2√2/3) f_p + (5F)/(12√2) + (8 f_p)/(12√2)
= mg - (√2/3) F + (2√2/3) f_p + (5√2 F)/24 + (2 f_p)/(3√2)
= mg + ( -8√2/24 + 5√2/24 ) F + ( (2√2/3) + (2√2/6) ) f_p? Vamos calcular (2 f_p)/(3√2) = (2√2 f_p)/6 = (√2/3) f_p. Então:
N_p = mg - (3√2/24) F + (2√2/3 + √2/3) f_p = mg - (√2/8) F + √2 f_p. OK.